Полезные нагрузки для 3D-картографирования и съёмки
Мобильное картографирование сводится к трём составляющим: LiDAR, положение и ориентация, синхронизация времени. Мы устанавливаем и калибруем датчики, а затем превращаем облака точек и снимки в 3D-карты, доступные для просмотра в вебе.
Многолучевые LiDAR, камеры 360°, RTK-определение курса и INS на UGV, роботах-собаках и дронах для 3D-картографирования в помещениях и на улице, а также 3D-карты, 3D Tiles и платформы цифровых двойников.
Рекомендуемые датчики
| Тип | Модель | Примечания | Масса |
|---|---|---|---|
| LiDAR | Hesai PandarXT32 | Механический вращающийся, 32 канала | 800 g |
| LiDAR | Livox Mid-360 | 3D, гибридный твердотельный, 360° | 265 g |
| LiDAR | Ouster OS0 (Rev7) | Цифровая, сверхширокополосная | 430 g |
| Камеры 360° | Insta360 X4 | Панорамная камера | 203 g |
| RTK GNSS-приёмники | Unicore UM982 | RTK-модуль с двухантенным определением курса | 1.82 g |
| Подвесы и подвесные модули | DJI Zenmuse L2 | Авиационный LiDAR-модуль | 905 g |
Типовые комплекты
3D-съёмка
Многоканальный LiDAR + панорамная камера + RTK-определение курса + интегрированная INS
Hesai PandarXT32, Insta360 X4, Harxon HX-CH7609A, Unicore UM982, Xsens(Movella) MTi-630; вычислитель: модуль NVIDIA Jetson AGX Orin 64GB
3D-съёмка
Многоканальный LiDAR + панорамная камера + RTK-определение курса + интегрированная INS
Hesai PandarXT32, Insta360 X4, Harxon HX-CH7609A, Unicore UM982, Xsens(Movella) MTi-630; вычислитель: модуль NVIDIA Jetson AGX Orin 64GB
3D-съёмка
DJI Zenmuse L2, Unicore UM982; вычислитель: модуль NVIDIA Jetson AGX Orin 64GB
Платформы
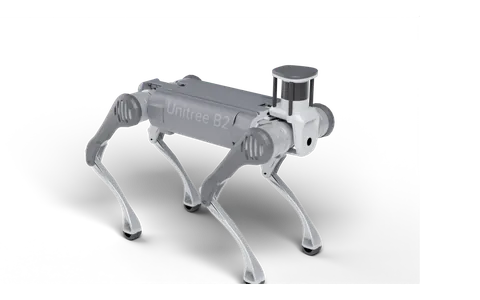
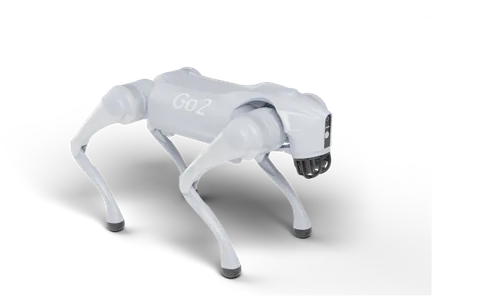
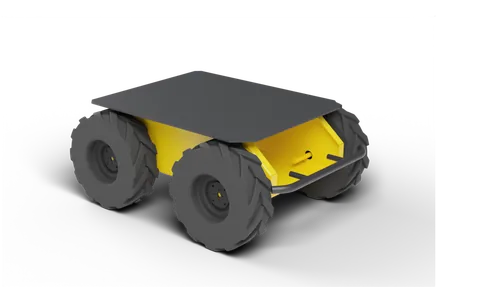
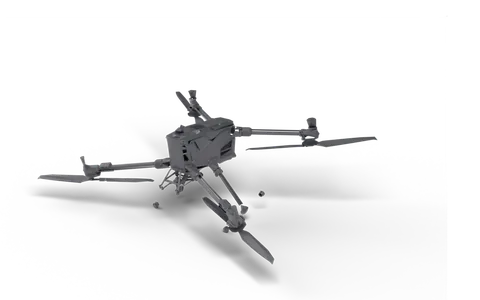
Связанные услуги
Разработка инспекционных роботов под заказ · Интеграция полезной нагрузки роботов под заказ · Автономность роботов и системная интеграция
Связанные проекты
- 3D-карта всего острова (стилизованные + фотореалистичные 3D Tiles): 3D-сцена всего острова, процедурно сгенерированная по спутниковым снимкам, дорожной сети и контурам зданий, запечённая в HLOD 3D Tiles и транслируемая в веб и на планшеты. Для центральной части города есть также фотореалистичная версия (процедурные модели каждого здания + поверхность из снимков, обработанных ИИ + запекание освещения в Cycles).
- Фотореалистичный 3D-центр города (~400 km² 3D Tiles): процедурные модели каждого здания и поверхность по снимкам для центра города площадью ~400 km², параллельно запечённые на нескольких GPU-серверах в 179 тайлов 3D Tiles уровня z14 для потоковой передачи в браузер.
- 2D/3D-платформа для строительства ЛЭП: платформа для трасс ЛЭП на базе Cesium и реальных спутниковых снимков: извлечение зданий, деревьев, водоёмов и других объектов со снимков, 3D-просмотр, статистика объектов и анализ расчистки трассы. Доступна также настольная версия.
Вопросы и ответы
- Полезные нагрузки для 3D-картографирования и съёмки: какие датчики выбрать?
- Типовой выбор: Hesai PandarXT32, Livox Mid-360, Ouster OS0 (Rev7), Insta360 X4, Unicore UM982, DJI Zenmuse L2. Комбинируются с учётом полезной нагрузки, класса защиты IP и точности.
- Полезные нагрузки для 3D-картографирования и съёмки: какой робот выбрать?
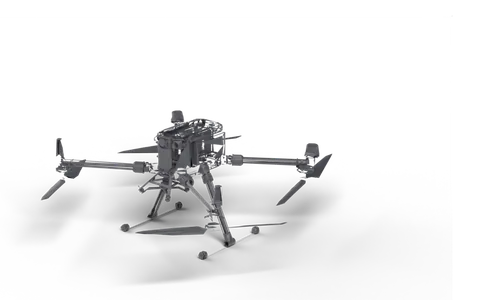
- Варианты: Unitree B2, Unitree Go2 EDU, Clearpath Husky A200, DJI Matrice 400, DJI Matrice 350 RTK. Четвероногие роботы — для пересечённой местности, UGV или дроны — для больших территорий.
Расскажите о вашем проекте
Сообщите платформу, нужные датчики и сценарий применения. В ответ мы пришлём проект полезной нагрузки, расчёт массы и энергопотребления и коммерческое предложение.
Отдел продаж: Li Zhongpan · +86 186 0689 5919 (WeChat) · lizhongpan@yuanzhirobot.com
Инженерный отдел: Mo Yuncong · +86 192 6342 5759 · 2211955800@qq.com
Адрес: Room B602, Hetu Park, No. 500 Shunqing Road, Songjiang, Shanghai 201615, China