Решения › Автономность роботов и системная интеграция
Автономность роботов и системная интеграция
YUANZHI ROBOTICS работает на интеграционном уровне воплощённого ИИ: мы не производим корпуса роботов и чипы, а объединяем платформу, датчики, алгоритмы и ПО в системы, работающие на объекте.
Возможности
- SLAM-картографирование и навигация, многоэтажность, лестницы, переходы между помещениями и улицей
- Позиционирование с мультисенсорным комплексированием: GNSS / RTK + IMU + LiDAR + зрение
- Распознавание на основе глубокого обучения: приборы, тепловизионные данные, газ, огонь и дым, акустика
- Наземные станции, командные центры и приложения для роботов; удалённый мониторинг и постановка задач
- 3D-карты и цифровые двойники с потоковой передачей в веб и на планшеты
- Симуляция в MuJoCo, Gazebo и ROS 2 перед полевым развёртыванием
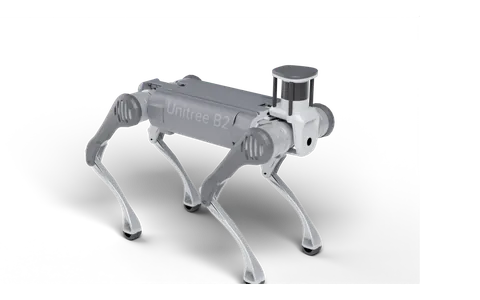
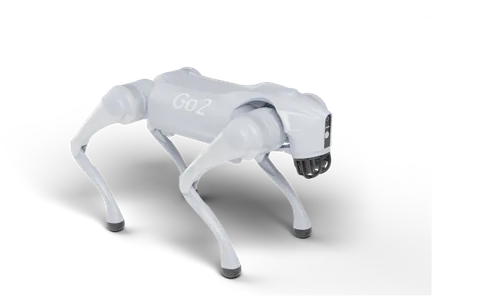
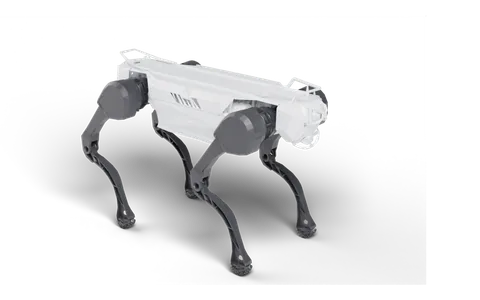
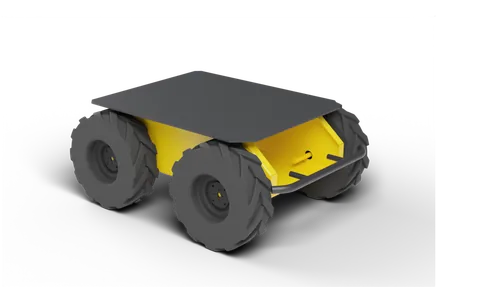
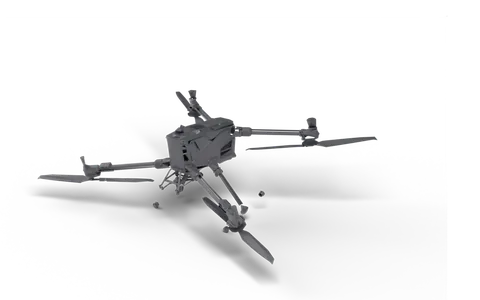
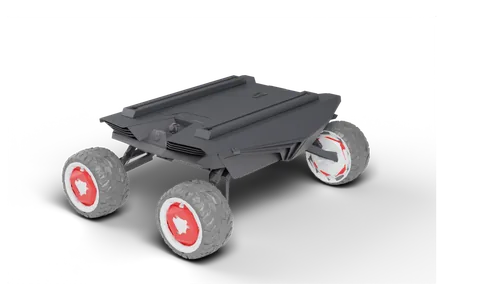
Платформы
Связанные проекты
- Консоль гуманоидного робота-гида: веб-консоль для гуманоидного робота-гида G1, объединяющая в одном интерфейсе дистанционное управление, картографирование и навигацию в реальном времени, приветствие с распознаванием лиц, экскурсионные маршруты и точки, голосовое управление и самодиагностику в один клик.
- Робот-собака гид для шоурума · интерфейс для посетителей и консоль эксплуатации: планшетный интерфейс для посетителей четвероногого робота-гида (следование по 3D-облаку точек, рассказ на остановках, навигация по лестницам между этажами) и консоль эксплуатации и обслуживания (карта, точки, редактирование маршрутов), развёрнутые и работающие на бортовом компьютере робота.
- 3D-карта всего острова (стилизованные + фотореалистичные 3D Tiles): 3D-сцена всего острова, процедурно сгенерированная по спутниковым снимкам, дорожной сети и контурам зданий, запечённая в HLOD 3D Tiles и транслируемая в веб и на планшеты. Для центральной части города есть также фотореалистичная версия (процедурные модели каждого здания + поверхность из снимков, обработанных ИИ + запекание освещения в Cycles).
- Платформа управления полётами логистических дронов · 3D-командный центр (дизайн интерфейса): полный комплект интерфейсов для платформы управления полётами логистических дронов (рендеры 4K): 3D-командный центр, операционная панель, планирование маршрутов и состояние аппаратов, а также 3D-консоль на Three.js, созданная по этому дизайну.
- 3D-наземная станция для инспекции дронами (веб + приложение для планшета): наземная станция для инспекции зерновых силосов дронами: планирование маршрутов на реалистичной 3D-карте, редактирование путевых точек, предполётные проверки и отслеживание полёта в реальном времени. Один и тот же интерфейс работает офлайн в вебе и на планшетах Android.
Вопросы и ответы
- Можно ли добавить автономность старым роботам?
- Как правило, да, если базовая платформа принимает команды скорости или положения. Мы оцениваем интерфейс, добавляем датчики и вычислители, затем развёртываем ПО навигации и распознавания.
Расскажите о вашем проекте
Сообщите платформу, нужные датчики и сценарий применения. В ответ мы пришлём проект полезной нагрузки, расчёт массы и энергопотребления и коммерческое предложение.
Отдел продаж: Li Zhongpan · +86 186 0689 5919 (WeChat) · lizhongpan@yuanzhirobot.com
Инженерный отдел: Mo Yuncong · +86 192 6342 5759 · 2211955800@qq.com
Адрес: Room B602, Hetu Park, No. 500 Shunqing Road, Songjiang, Shanghai 201615, China