Решения › Интеграция полезной нагрузки роботов под заказ
Интеграция полезной нагрузки роботов под заказ
Полезная нагрузка робота — это всё, что устанавливается на платформу (сверху или снизу): LiDAR, камеры на подвесе, тепловизоры, газовые датчики, RTK, вычислительный блок, 5G- или mesh-радиомодемы, а также конструкция, питание и проводка, благодаря которым всё это работает в полевых условиях.
Что мы делаем
- Механика: спинные кожухи, основания, проставки и кронштейны проектируются по модели производителя и не мешают движению ног, штатным камерам и LiDAR.
- Электрика: питание от робота или внешней батареи, изолированный DC-DC, жгуты проложены внутри корпуса.
- Подбор: комплекты датчиков и вычислителей подбираются с учётом полезной нагрузки, времени работы, поля зрения и класса защиты IP; итоговые масса, энергопотребление и вычислительная мощность в реальном времени отображаются в нашем конфигураторе.
- ПО: драйверы, синхронизация времени, калибровка, картографирование и навигация на ROS 2, распознавание объектов и интеграция с вашей наземной станцией или бизнес-платформой.
- Поставка: готовые комплекты для популярных платформ без этапов проверки проекта и прототипирования — подбор, сборка, интеграция, отгрузка.
Платформы
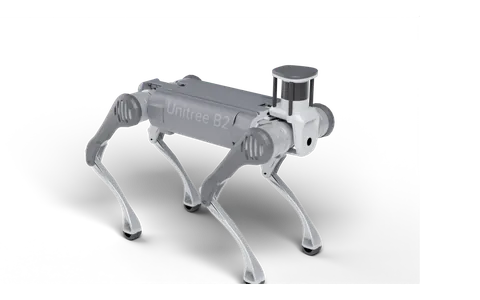
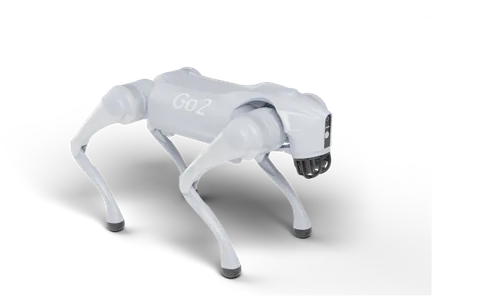
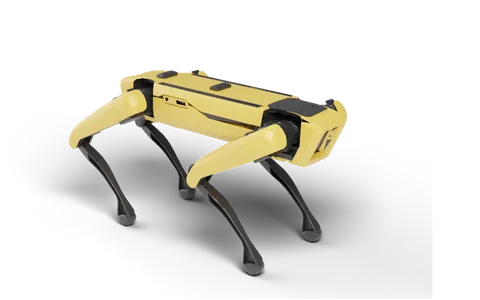
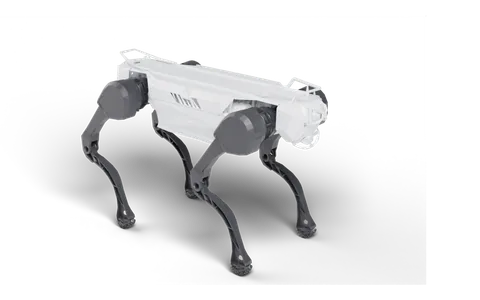
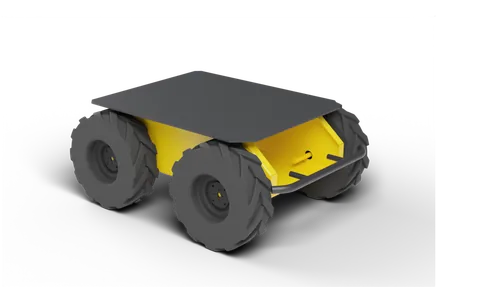
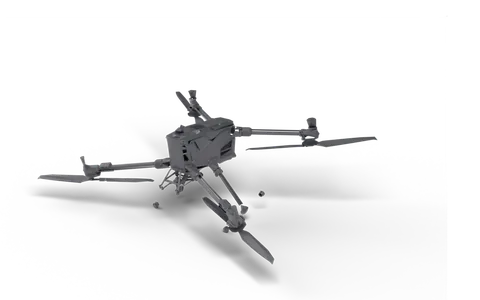
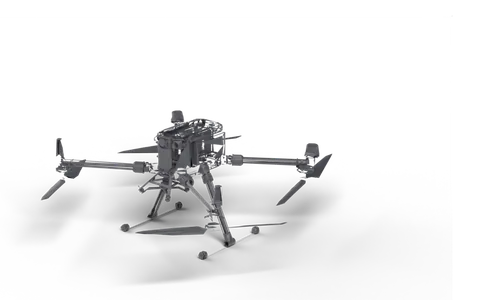
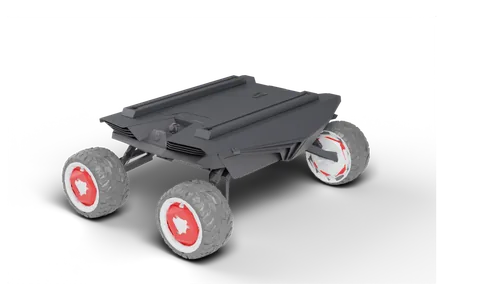
Связанные проекты
- Проектирование сенсорной полезной нагрузки для четвероногих роботов / UGV / дронов: по моделям и в фирменных цветах производителей мы проектируем интегрированные сенсорные полезные нагрузки для четвероногих B2, UGV Husky, дронов M350 и других: корпуса повторяют форму робота, центр тяжести сбалансирован, батареи и кабели проложены внутри; прилагаются взрыв-схемы и рендеры.
- Онлайн-конфигуратор полезной нагрузки роботов (веб 3D): веб-3D-конфигуратор с реальными моделями 35 платформ (четвероногие роботы, UGV, дроны) и 190 датчиков и вычислительных компонентов: выбирайте платформу онлайн, собирайте полезную нагрузку и сразу видите массу и энергопотребление.
- 3D-промофильм о сенсорных комплектах для роботов: англоязычный промофильм, созданный в Blender, с композитингом реальных панорам, врезками изображения с датчиков, переходами в виде сканирования облака точек и HUD с данными; демонстрирует комплекты полезной нагрузки на четвероногих роботах, UGV и дронах.
Вопросы и ответы
- Что такое полезная нагрузка робота?
- Датчики, вычислители, средства связи, а также несущая конструкция и проводка, устанавливаемые на роботизированную платформу, — например, LiDAR, подвес и вычислительный блок на роботе-собаке.
- Можно ли купить только полезную нагрузку?
- Да. Если у вас уже есть робот, мы поставим конструкцию полезной нагрузки, электрику, подобранные датчики и ПО; также можем поставить систему целиком.
- Влияет ли полезная нагрузка на движение и время работы?
- Да, поэтому общая масса и центр масс рассчитываются относительно номинальной полезной нагрузки по данным производителя. Наш конфигуратор показывает итоговые массу и энергопотребление, а на этапе проверки проекта мы перепроверяем их под ваш сценарий.
Расскажите о вашем проекте
Сообщите платформу, нужные датчики и сценарий применения. В ответ мы пришлём проект полезной нагрузки, расчёт массы и энергопотребления и коммерческое предложение.
Отдел продаж: Li Zhongpan · +86 186 0689 5919 (WeChat) · lizhongpan@yuanzhirobot.com
Инженерный отдел: Mo Yuncong · +86 192 6342 5759 · 2211955800@qq.com
Адрес: Room B602, Hetu Park, No. 500 Shunqing Road, Songjiang, Shanghai 201615, China