方案目录 › 三维测绘与激光建图
三维测绘与激光建图
移动测量的关键是“雷达 + 定位定姿 + 时间同步”。我们把传感器装好、标定好,再把点云和影像做成能在网页上看的三维地图。
无人车、机器狗、无人机挂载多线激光雷达、全景相机、RTK 定向与组合惯导,做室内外三维建图与测量;配套三维地图、3D Tiles 与数字孪生平台。
推荐传感器
| 类别 | 型号 | 说明 | 重量 |
|---|---|---|---|
| 激光雷达 | 禾赛 PandarXT32 | 机械旋转32线 | 800 g |
| 激光雷达 | Livox Mid-360 | 3D混合固态360° | 265 g |
| 激光雷达 | Ouster OS0 (Rev7) | 数字式超广角 | 430 g |
| 全景相机 | 影石 X4 | 全景相机 | 203 g |
| RTK 定位板卡 | 和芯星通 UM982 | 双天线定向RTK模块 | 1.82 g |
| 云台 / 吊舱 | 大疆 Zenmuse L2 | 机载激光雷达吊舱 | 905 g |
参考组合
三维测绘
高线束雷达 + 全景相机 + RTK 定向 + 组合惯导
禾赛 PandarXT32、影石 X4、华信天线 HX-CH7609A、和芯星通 UM982、Xsens MTi-630,算力 NVIDIA Jetson AGX Orin 64GB 模组
三维测绘
高线束雷达 + 全景相机 + RTK 定向 + 组合惯导
禾赛 PandarXT32、影石 X4、华信天线 HX-CH7609A、和芯星通 UM982、Xsens MTi-630,算力 NVIDIA Jetson AGX Orin 64GB 模组
三维测绘
大疆 Zenmuse L2、和芯星通 UM982,算力 NVIDIA Jetson AGX Orin 64GB 模组
适用平台
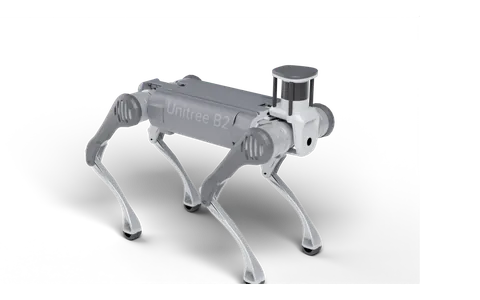
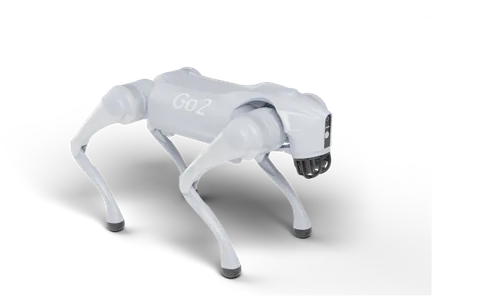
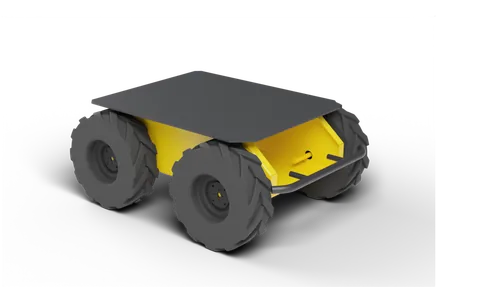
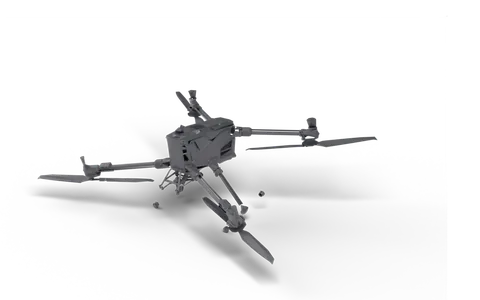
相关服务
巡检机器人定制开发 · 机器人上装定制与集成 · 机器人智能化改造与系统集成
相关项目
- 海岛全域三维地图(风格化 + 照片级 3D Tiles):基于卫星影像、路网和建筑底数据程序化生成全岛三维场景,烘焙成 HLOD 3D Tiles,在网页和平板上流式加载。核心城区另做了照片级版本(逐栋程序化建筑 + AI 处理过的影像地面 + Cycles 光照烘焙)。
- 城市主城区照片级三维(约 400 km² 3D Tiles):为约 400 km² 主城区批量生成分栋程序化建筑和影像地面,用多台 GPU 服务器并行烘焙成 179 个 z14 块的 3D Tiles,网页端可以流式漫游。
- 输电线路建设场地二三维一体化平台:基于 Cesium 和真实卫星影像的输电线路通道平台:从影像中分割提取房屋、树木、水塘等典型要素,支持三维浏览、要素统计和通道清理分析,另有桌面版。
常见问题
- 三维测绘与激光建图用什么传感器?
- 常用:禾赛 PandarXT32、Livox Mid-360、Ouster OS0 (Rev7)、影石 X4、和芯星通 UM982、大疆 Zenmuse L2。按负载、防护等级和精度要求组合。
- 三维测绘与激光建图用什么机器人?
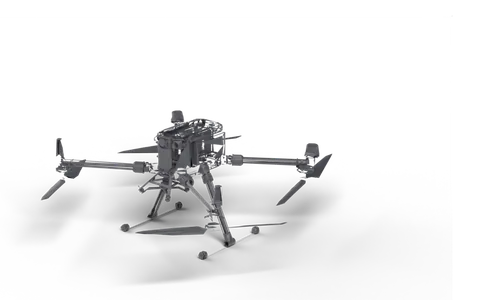
- 可选:宇树 B2、宇树 Go2 EDU、Clearpath Husky A200、大疆 Matrice 400、大疆 Matrice 350 RTK。复杂地形选机器狗,大面积选无人车或无人机。
聊聊你的项目
发来平台型号、要挂的传感器和使用场景,我们给出上装方案、重量功耗核算和报价。
商务:李忠盼 186-0689-5919(微信同号) · lizhongpan@yuanzhirobot.com
技术:墨赟聪 192-6342-5759,2211955800@qq.com
地址:上海市松江区九亭镇顺庆路 500 号 河图公园 B602