Cargas úteis para mapeamento 3D e levantamento
O mapeamento móvel depende de LiDAR, posição e atitude, e sincronização de tempo. Montamos e calibramos os sensores e transformamos nuvens de pontos e imagens em mapas 3D visualizáveis na web.
LiDAR multifeixe, câmeras 360°, heading RTK e INS em UGVs, cães robôs e drones para mapeamento 3D interno e externo, além de mapas 3D, 3D Tiles e plataformas de gêmeos digitais.
Sensores recomendados
| Tipo | Modelo | Observações | Peso |
|---|---|---|---|
| LiDAR | Hesai PandarXT32 | Mecânico rotativo de 32 canais | 800 g |
| LiDAR | Livox Mid-360 | 3D híbrido de estado sólido 360° | 265 g |
| LiDAR | Ouster OS0 (Rev7) | Ultra-grande-angular digital | 430 g |
| Câmeras 360° | Insta360 X4 | Câmera panorâmica | 203 g |
| Receptores RTK GNSS | Unicore UM982 | Módulo RTK com heading por antena dupla | 1.82 g |
| Gimbals e pods de carga útil | DJI Zenmuse L2 | Pod LiDAR aerotransportado | 905 g |
Conjuntos de referência
Levantamento 3D
LiDAR de alta contagem de canais + câmera panorâmica + heading RTK + INS integrado
Hesai PandarXT32, Insta360 X4, Harxon HX-CH7609A, Unicore UM982, Xsens(Movella) MTi-630; computação: módulo NVIDIA Jetson AGX Orin 64GB
Levantamento 3D
LiDAR de alta contagem de canais + câmera panorâmica + heading RTK + INS integrado
Hesai PandarXT32, Insta360 X4, Harxon HX-CH7609A, Unicore UM982, Xsens(Movella) MTi-630; computação: módulo NVIDIA Jetson AGX Orin 64GB
Levantamento 3D
DJI Zenmuse L2, Unicore UM982; computação: módulo NVIDIA Jetson AGX Orin 64GB
Plataformas
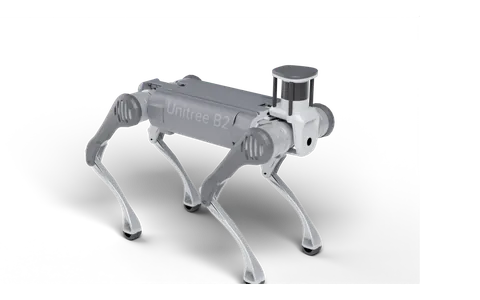
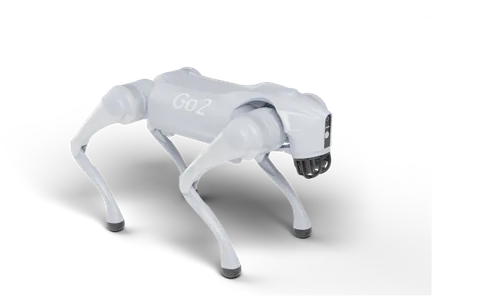
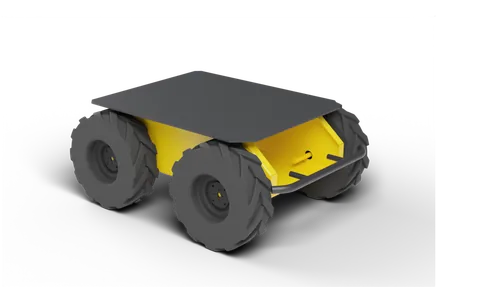
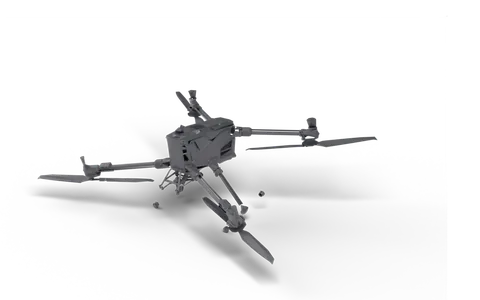
Serviços relacionados
Desenvolvimento de robôs de inspeção sob medida · Integração de cargas úteis sob medida para robôs · Autonomia de robôs e integração de sistemas
Projetos relacionados
- Mapa 3D de toda a ilha (3D Tiles estilizado + fotorrealista): Cena 3D de toda a ilha gerada proceduralmente a partir de imagens de satélite, malha viária e contornos de edificações, convertida em 3D Tiles HLOD e transmitida na web e em tablets. O centro urbano também tem uma versão fotorrealista (modelos procedurais por edificação + solo com imagens processadas por IA + iluminação pré-calculada no Cycles).
- Centro urbano 3D fotorrealista (~400 km² em 3D Tiles): Modelos procedurais por edificação e solo com imagens para um centro urbano de ~400 km², processados em paralelo em vários servidores GPU em 179 tiles 3D Tiles z14 para transmissão no navegador.
- Plataforma 2D/3D para obras de linhas de transmissão: Plataforma de corredores de linhas de transmissão baseada em Cesium e imagens de satélite reais: extrai edificações, árvores, lagoas e outros elementos das imagens, com navegação 3D, estatísticas de elementos e análise de distâncias de segurança no corredor. Também há uma versão desktop.
Perguntas frequentes
- Cargas úteis para mapeamento 3D e levantamento: quais sensores?
- Escolhas comuns: Hesai PandarXT32, Livox Mid-360, Ouster OS0 (Rev7), Insta360 X4, Unicore UM982, DJI Zenmuse L2. Combinados conforme carga útil, IP rating e precisão.
- Cargas úteis para mapeamento 3D e levantamento: qual robô?
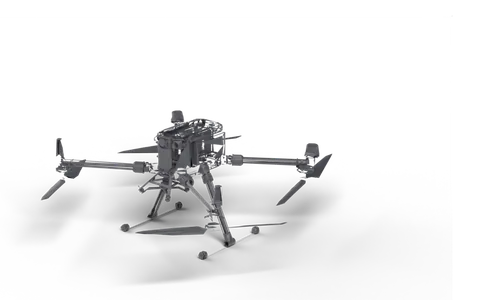
- Opções: Unitree B2, Unitree Go2 EDU, Clearpath Husky A200, DJI Matrice 400, DJI Matrice 350 RTK. Robôs quadrúpedes para terrenos acidentados, UGVs ou drones para grandes áreas.
Conte-nos sobre o seu projeto
Envie a plataforma, os sensores de que precisa e o caso de uso. Respondemos com um projeto de carga útil, orçamento de peso e energia e uma cotação.
Vendas: Li Zhongpan · +86 186 0689 5919 (WeChat) · lizhongpan@yuanzhirobot.com
Engenharia: Mo Yuncong · +86 192 6342 5759 · 2211955800@qq.com
Endereço: Room B602, Hetu Park, No. 500 Shunqing Road, Songjiang, Shanghai 201615, China