3Dマッピング・測量ペイロード
モバイルマッピングの要は、LiDAR、位置と姿勢、そして時刻同期です。当社はセンサーを搭載・キャリブレーションし、点群と画像をウェブで閲覧できる3Dマップに変換します。
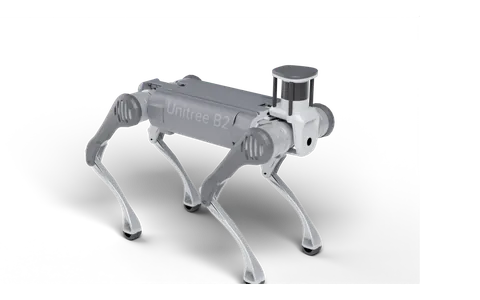
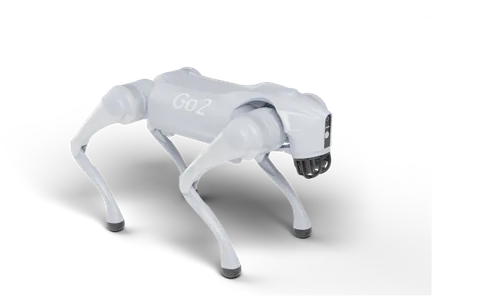
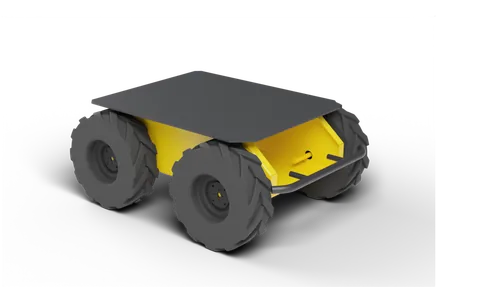
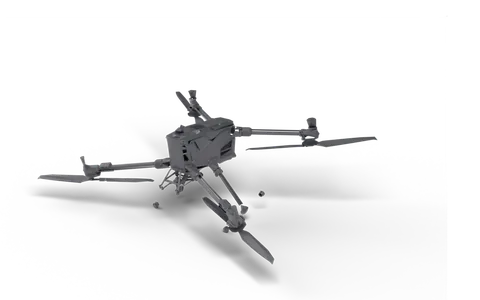
UGV、ロボット犬、ドローンにマルチビームLiDAR、360°カメラ、RTK方位、INSを搭載し、屋内外の3Dマッピングを行います。3Dマップ、3D Tiles、デジタルツインプラットフォームも提供します。
推奨センサー
| タイプ | モデル | 備考 | 重量 |
|---|---|---|---|
| LiDAR | Hesai PandarXT32 | 機械回転式32チャンネル | 800 g |
| LiDAR | Livox Mid-360 | 3Dハイブリッドソリッドステート 360° | 265 g |
| LiDAR | Ouster OS0 (Rev7) | デジタル超広角 | 430 g |
| 360°カメラ | Insta360 X4 | パノラマカメラ | 203 g |
| RTK GNSS受信機 | Unicore UM982 | デュアルアンテナ方位RTKモジュール | 1.82 g |
| ジンバル・ペイロードポッド | DJI Zenmuse L2 | 機上LiDARポッド | 905 g |
参考構成
3D測量
多チャンネルLiDAR + パノラマカメラ + RTK方位 + 統合INS
Hesai PandarXT32、Insta360 X4、Harxon HX-CH7609A、Unicore UM982、Xsens(Movella) MTi-630;コンピューティング:NVIDIA Jetson AGX Orin 64GBモジュール
3D測量
多チャンネルLiDAR + パノラマカメラ + RTK方位 + 統合INS
Hesai PandarXT32、Insta360 X4、Harxon HX-CH7609A、Unicore UM982、Xsens(Movella) MTi-630;コンピューティング:NVIDIA Jetson AGX Orin 64GBモジュール
3D測量
DJI Zenmuse L2、Unicore UM982;コンピューティング:NVIDIA Jetson AGX Orin 64GBモジュール
プラットフォーム
関連サービス
点検ロボットのカスタム開発 · ロボットのペイロード統合(カスタム) · ロボットの自律化とシステム統合
関連プロジェクト
- 島全域3Dマップ(スタイライズ + フォトリアル3D Tiles):衛星画像、道路網、建物フットプリントからプロシージャルに生成した島全域の3Dシーンを、HLOD 3D Tilesにベイクしてウェブとタブレットに配信します。中心市街地にはフォトリアル版もあります(建物ごとのプロシージャルモデル + AI処理した画像による地表 + Cyclesによるライトベイク)。
- フォトリアル3D都市中心部(約400 km²の3D Tiles):約400 km²の都市中心部を対象に、建物ごとのプロシージャルモデルと画像による地表を複数のGPUサーバーで並列ベイクし、ブラウザ配信用のz14 3D Tilesタイル179枚にまとめました。
- 送電線工事現場向け2D/3Dプラットフォーム:Cesiumと実際の衛星画像をベースにした送電線路プラットフォームです。画像から建物、樹木、池などの地物を抽出し、3D閲覧、地物統計、送電線路の離隔解析に対応します。デスクトップ版もご用意しています。
よくある質問
- 3Dマッピング・測量ペイロード:どのセンサーが適していますか?
- 主な選択肢:Hesai PandarXT32、Livox Mid-360、Ouster OS0 (Rev7)、Insta360 X4、Unicore UM982、DJI Zenmuse L2。可搬重量、IP等級、精度に合わせて組み合わせます。
- 3Dマッピング・測量ペイロード:どのロボットが適していますか?
- 候補:Unitree B2、Unitree Go2 EDU、Clearpath Husky A200、DJI Matrice 400、DJI Matrice 350 RTK。不整地には四足歩行ロボット、広いエリアにはUGVまたはドローンが適しています。
プロジェクトについてお聞かせください
プラットフォーム、必要なセンサー、用途をお送りください。ペイロード設計、重量・電力の配分、お見積もりをご返信します。
営業:Li Zhongpan · +86 186 0689 5919(WeChat) · lizhongpan@yuanzhirobot.com
技術:Mo Yuncong · +86 192 6342 5759 · 2211955800@qq.com
所在地:Room B602, Hetu Park, No. 500 Shunqing Road, Songjiang, Shanghai 201615, China