ソリューション › ロボットのペイロード統合(カスタム)
ロボットのペイロード統合(カスタム)
ロボットのペイロードとは、プラットフォームの上部(または下部)に搭載するすべての機器を指します。LiDAR、ジンバルカメラ、サーマル、ガスセンサー、RTK、コンピューティングボックス、5Gまたはメッシュ無線に加え、それらを現場で機能させるための構造、電源、配線も含まれます。
事業内容
- 機構:OEMモデルをもとにバックシェル、ベース、ライザー、ブラケットを設計し、脚の動きや標準搭載のカメラ・LiDARと干渉しないようにします。
- 電気:ロボット本体または外部バッテリーからの給電、絶縁DC-DC、シェル内部へのハーネス配線。
- 選定:可搬重量、稼働時間、視野、IP等級に合わせてセンサーとコンピューティングの構成を選定します。当社のコンフィギュレーターで重量、消費電力、計算能力の合計をリアルタイムに確認できます。
- ソフトウェア:ドライバー、時刻同期、キャリブレーション、ROS 2によるマッピングとナビゲーション、物体認識、お客様の地上局や業務プラットフォームとの連携。
- 納品:主要プラットフォーム向けの既製キットなら設計レビューと試作を省略し、選定、組立、統合、出荷へと進めます。
プラットフォーム
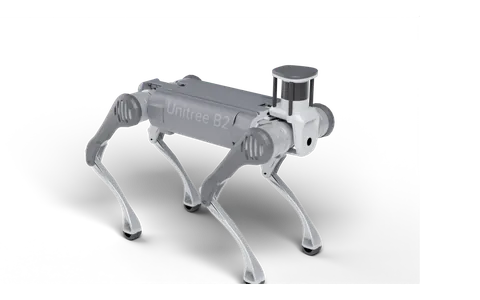
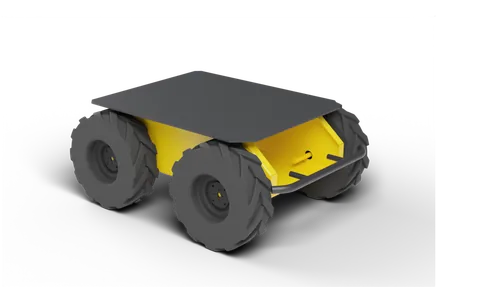
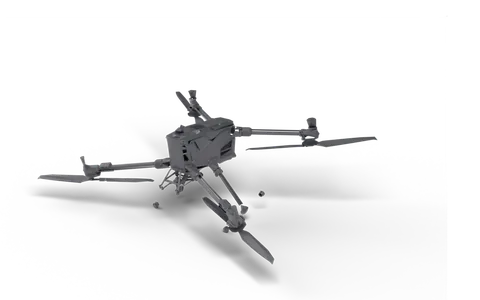
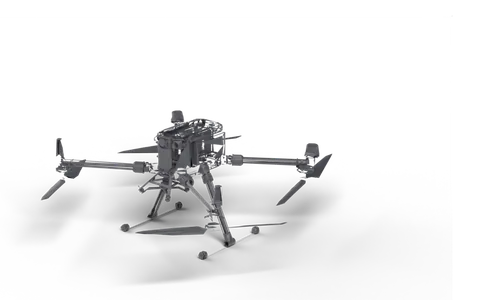
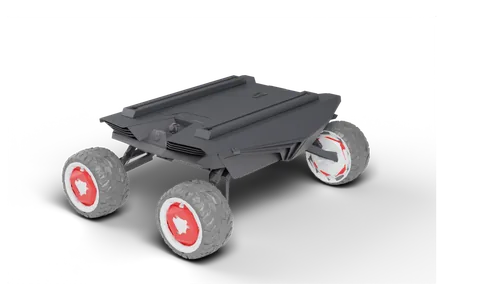
関連プロジェクト
- 四足歩行ロボット / UGV / ドローン用センサーペイロード設計:OEMモデルと公式カラーに合わせ、B2四足歩行ロボット、Husky UGV、M350ドローンなど向けに一体型センサーペイロードを設計します。筐体はボディに沿わせて重心バランスを取り、バッテリーとケーブルは内部に収め、分解図とレンダリングも提供します。
- オンライン ロボットペイロードコンフィギュレーター(Web 3D):四足歩行ロボット、UGV、ドローン計35機種と、センサー・コンピューティング部品190点の実モデルを備えたWeb 3Dコンフィギュレーターです。オンラインでプラットフォームを選んでペイロードを構成し、重量と消費電力をリアルタイムで確認できます。
- ロボットセンサーキット3Dプロモーション映像:Blenderで制作した英語のプロモーション映像です。実写パノラマ合成、センサー視点のインセット、点群スキャンによる場面転換、データHUDを用いて、四足歩行ロボット、UGV、ドローンに搭載したペイロードキットを紹介しています。
よくある質問
- ロボットのペイロードとは何ですか?
- ロボットプラットフォームに追加するセンサー、コンピューティング、通信機器と、それを支える構造や配線のことです。例えば、ロボット犬に搭載するLiDAR、ジンバル、コンピューティングボックスなどです。
- ペイロードだけを購入することはできますか?
- はい。すでにロボットをお持ちの場合は、ペイロードの構造、電装、センサー選定、ソフトウェアを提供します。システム全体の納品にも対応します。
- ペイロードは運動性能や稼働時間に影響しますか?
- はい。そのため、総重量と重心はOEMの定格ペイロードを基準に配分します。当社のコンフィギュレーターで重量と消費電力の合計を表示し、設計レビュー時にお客様の用途に合わせて再確認します。
プロジェクトについてお聞かせください
プラットフォーム、必要なセンサー、用途をお送りください。ペイロード設計、重量・電力の配分、お見積もりをご返信します。
営業:Li Zhongpan · +86 186 0689 5919(WeChat) · lizhongpan@yuanzhirobot.com
技術:Mo Yuncong · +86 192 6342 5759 · 2211955800@qq.com
所在地:Room B602, Hetu Park, No. 500 Shunqing Road, Songjiang, Shanghai 201615, China