Charges utiles de cartographie 3D et de relevé
La cartographie mobile repose sur le LiDAR, la position et l'attitude, et la synchronisation temporelle. Nous montons et calibrons les capteurs, puis transformons nuages de points et imagerie en cartes 3D consultables sur le web.
LiDAR multifaisceaux, caméras 360°, cap RTK et INS sur UGV, chiens robots et drones pour la cartographie 3D en intérieur et en extérieur, ainsi que cartes 3D, 3D Tiles et plateformes de jumeau numérique.
Capteurs recommandés
| Type | Modèle | Remarques | Poids |
|---|---|---|---|
| LiDAR | Hesai PandarXT32 | Mécanique rotatif 32 canaux | 800 g |
| LiDAR | Livox Mid-360 | Hybride semi-conducteur 3D 360° | 265 g |
| LiDAR | Ouster OS0 (Rev7) | Ultra grand-angle numérique | 430 g |
| Caméras 360° | Insta360 X4 | Caméra panoramique | 203 g |
| Récepteurs RTK GNSS | Unicore UM982 | Module RTK de cap à double antenne | 1.82 g |
| Nacelles et pods de charge utile | DJI Zenmuse L2 | Nacelle LiDAR aéroportée | 905 g |
Configurations de référence
Relevé 3D
LiDAR multicanal + caméra panoramique + cap RTK + INS intégré
Hesai PandarXT32, Insta360 X4, Harxon HX-CH7609A, Unicore UM982, Xsens(Movella) MTi-630 ; calcul : module NVIDIA Jetson AGX Orin 64GB
Relevé 3D
LiDAR multicanal + caméra panoramique + cap RTK + INS intégré
Hesai PandarXT32, Insta360 X4, Harxon HX-CH7609A, Unicore UM982, Xsens(Movella) MTi-630 ; calcul : module NVIDIA Jetson AGX Orin 64GB
Relevé 3D
DJI Zenmuse L2, Unicore UM982 ; calcul : module NVIDIA Jetson AGX Orin 64GB
Plateformes
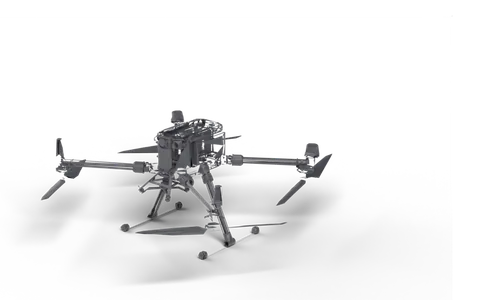
Services associés
Développement de robots d'inspection sur mesure · Intégration de charges utiles robotiques sur mesure · Autonomie robotique et intégration système
Projets associés
- Carte 3D d'une île entière (3D Tiles stylisées + photoréalistes) : scène 3D de toute une île générée de manière procédurale à partir d'images satellite, du réseau routier et des emprises de bâtiments, précalculée en 3D Tiles HLOD et diffusée sur le web et sur tablette. Le centre-ville dispose aussi d'une version photoréaliste (modèles procéduraux par bâtiment + sol à partir d'imagerie traitée par IA + précalcul de l'éclairage Cycles).
- Centre-ville 3D photoréaliste (~400 km² en 3D Tiles) : modèles procéduraux par bâtiment et sol issu de l'imagerie pour un centre-ville d'environ 400 km², précalculés en parallèle sur plusieurs serveurs GPU en 179 tuiles 3D Tiles z14 pour une diffusion dans le navigateur.
- Plateforme 2D/3D pour chantiers de lignes électriques : plateforme de corridor de lignes électriques basée sur Cesium et des images satellite réelles : extraction des bâtiments, arbres, étangs et autres éléments à partir de l'imagerie, avec navigation 3D, statistiques des éléments et analyse des distances de dégagement du corridor. Une version bureau est également disponible.
FAQ
- Charges utiles de cartographie 3D et de relevé : quels capteurs ?
- Choix courants : Hesai PandarXT32, Livox Mid-360, Ouster OS0 (Rev7), Insta360 X4, Unicore UM982, DJI Zenmuse L2. Combinés selon la charge utile, l'indice IP et la précision.
- Charges utiles de cartographie 3D et de relevé : quel robot ?
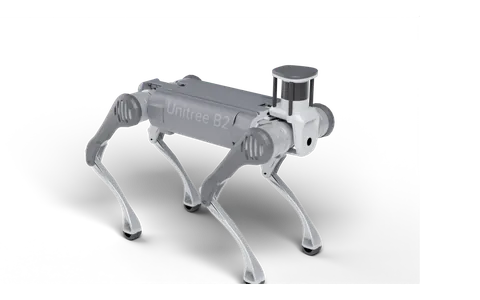
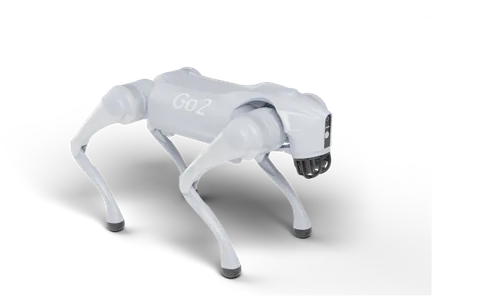
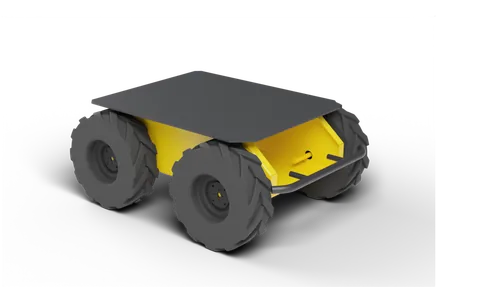
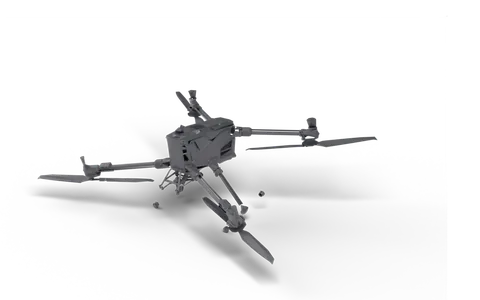
- Options : Unitree B2, Unitree Go2 EDU, Clearpath Husky A200, DJI Matrice 400, DJI Matrice 350 RTK. Robots quadrupèdes pour les terrains accidentés, UGV ou drones pour les grandes surfaces.
Parlez-nous de votre projet
Indiquez la plateforme, les capteurs souhaités et le cas d'usage. Nous vous répondons avec une conception de charge utile, un bilan de poids et de puissance, et un devis.
Ventes : Li Zhongpan · +86 186 0689 5919 (WeChat) · lizhongpan@yuanzhirobot.com
Ingénierie : Mo Yuncong · +86 192 6342 5759 · 2211955800@qq.com
Adresse : Room B602, Hetu Park, No. 500 Shunqing Road, Songjiang, Shanghai 201615, China