3D 매핑·측량 페이로드
모바일 매핑의 핵심은 LiDAR, 위치·자세, 시간 동기화입니다. 센서를 장착하고 캘리브레이션한 뒤, 포인트 클라우드와 영상을 웹에서 볼 수 있는 3D 지도로 만듭니다.
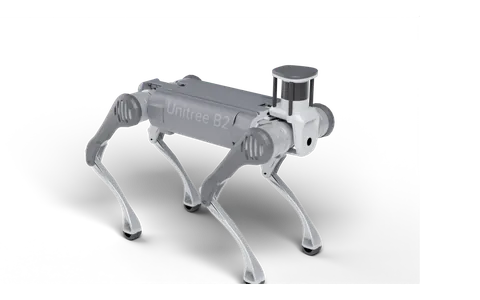
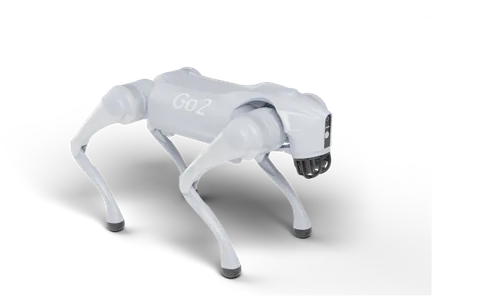
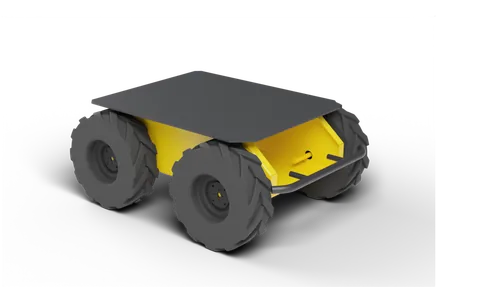
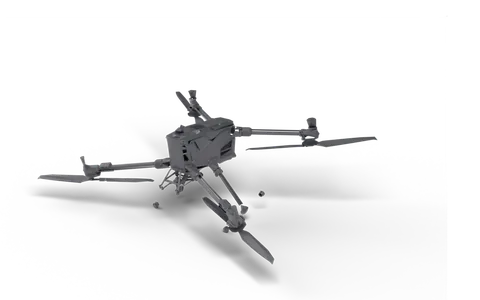
UGV, 로봇개, 드론에 멀티빔 LiDAR, 360° 카메라, RTK 헤딩, INS를 탑재해 실내외 3D 매핑을 수행하고, 3D 지도, 3D Tiles, 디지털 트윈 플랫폼까지 제공합니다.
추천 센서
| 유형 | 모델 | 참고 사항 | 무게 |
|---|---|---|---|
| LiDAR | Hesai PandarXT32 | 기계식 회전 32채널 | 800 g |
| LiDAR | Livox Mid-360 | 3D 하이브리드 고체형 360° | 265 g |
| LiDAR | Ouster OS0 (Rev7) | 디지털 초광각 | 430 g |
| 360° 카메라 | Insta360 X4 | 파노라마 카메라 | 203 g |
| RTK GNSS 수신기 | Unicore UM982 | 듀얼 안테나 헤딩 RTK 모듈 | 1.82 g |
| 짐벌 및 페이로드 포드 | DJI Zenmuse L2 | 항공 LiDAR 포드 | 905 g |
참고 구성
3D 측량
고채널 LiDAR + 파노라마 카메라 + RTK 헤딩 + 통합 INS
Hesai PandarXT32, Insta360 X4, Harxon HX-CH7609A, Unicore UM982, Xsens(Movella) MTi-630; 컴퓨팅: NVIDIA Jetson AGX Orin 64GB 모듈
3D 측량
고채널 LiDAR + 파노라마 카메라 + RTK 헤딩 + 통합 INS
Hesai PandarXT32, Insta360 X4, Harxon HX-CH7609A, Unicore UM982, Xsens(Movella) MTi-630; 컴퓨팅: NVIDIA Jetson AGX Orin 64GB 모듈
3D 측량
DJI Zenmuse L2, Unicore UM982; 컴퓨팅: NVIDIA Jetson AGX Orin 64GB 모듈
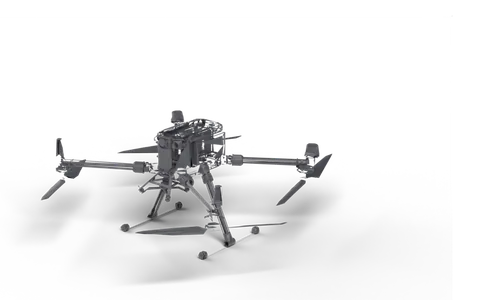
플랫폼
관련 서비스
맞춤형 점검 로봇 개발 · 맞춤형 로봇 페이로드 통합 · 로봇 자율주행 및 시스템 통합
관련 프로젝트
- 섬 전역 3D 지도(스타일화 + 포토리얼 3D Tiles): 위성 영상, 도로망, 건물 외곽선으로 섬 전역의 3D 장면을 절차적으로 생성하고 HLOD 3D Tiles로 베이킹해 웹과 태블릿에서 스트리밍합니다. 핵심 도심은 포토리얼 버전도 있습니다(건물별 절차적 모델 + AI 처리 영상 지면 + Cycles 라이트 베이킹).
- 포토리얼 3D 도심(~400 km² 3D Tiles): ~400 km² 도심의 건물별 절차적 모델과 영상 지면을 여러 GPU 서버에서 병렬 베이킹해 179개의 z14 3D Tiles 타일로 만들고 브라우저에서 스트리밍합니다.
- 송전선로 시공 현장용 2D/3D 플랫폼: Cesium과 실제 위성 영상을 기반으로 한 송전선로 통로 플랫폼입니다. 영상에서 건물, 수목, 연못 등 지물을 추출하고 3D 탐색, 지물 통계, 통로 이격 분석을 제공합니다. 데스크톱 버전도 있습니다.
FAQ
- 3D 매핑·측량 페이로드: 어떤 센서가 적합합니까?
- 주요 선택지: Hesai PandarXT32, Livox Mid-360, Ouster OS0 (Rev7), Insta360 X4, Unicore UM982, DJI Zenmuse L2. 페이로드, IP 등급, 정확도에 맞춰 조합합니다.
- 3D 매핑·측량 페이로드: 어떤 로봇이 적합합니까?
- 선택지: Unitree B2, Unitree Go2 EDU, Clearpath Husky A200, DJI Matrice 400, DJI Matrice 350 RTK. 험지에는 4족 보행 로봇, 넓은 지역에는 UGV 또는 드론이 적합합니다.
프로젝트에 대해 알려 주십시오
플랫폼, 필요한 센서, 사용 용도를 보내 주십시오. 페이로드 설계안, 무게·전력 예산, 견적으로 회신드립니다.
영업: Li Zhongpan · +86 186 0689 5919 (WeChat) · lizhongpan@yuanzhirobot.com
기술: Mo Yuncong · +86 192 6342 5759 · 2211955800@qq.com
주소: Room B602, Hetu Park, No. 500 Shunqing Road, Songjiang, Shanghai 201615, China