Cargas útiles para mapeo 3D y levantamientos
El mapeo móvil se reduce a LiDAR, posición y actitud, y sincronización de tiempo. Montamos y calibramos los sensores y luego convertimos las nubes de puntos y las imágenes en mapas 3D visibles en la web.
LiDAR multihaz, cámaras 360°, rumbo RTK e INS en UGV, perros robot y drones para mapeo 3D en interiores y exteriores, además de mapas 3D, 3D Tiles y plataformas de gemelos digitales.
Sensores recomendados
| Tipo | Modelo | Notas | Peso |
|---|---|---|---|
| LiDAR | Hesai PandarXT32 | Mecánico giratorio de 32 canales | 800 g |
| LiDAR | Livox Mid-360 | 3D híbrido de estado sólido, 360° | 265 g |
| LiDAR | Ouster OS0 (Rev7) | Ultra gran angular digital | 430 g |
| Cámaras 360° | Insta360 X4 | Cámara panorámica | 203 g |
| Receptores GNSS RTK | Unicore UM982 | Módulo RTK de rumbo con doble antena | 1.82 g |
| Gimbals y pods de carga útil | DJI Zenmuse L2 | Pod LiDAR aerotransportado | 905 g |
Conjuntos de referencia
Levantamiento 3D
LiDAR de muchos canales + cámara panorámica + rumbo RTK + INS integrado
Hesai PandarXT32, Insta360 X4, Harxon HX-CH7609A, Unicore UM982, Xsens(Movella) MTi-630; cómputo: Módulo NVIDIA Jetson AGX Orin 64GB
Levantamiento 3D
LiDAR de muchos canales + cámara panorámica + rumbo RTK + INS integrado
Hesai PandarXT32, Insta360 X4, Harxon HX-CH7609A, Unicore UM982, Xsens(Movella) MTi-630; cómputo: Módulo NVIDIA Jetson AGX Orin 64GB
Levantamiento 3D
DJI Zenmuse L2, Unicore UM982; cómputo: Módulo NVIDIA Jetson AGX Orin 64GB
Plataformas
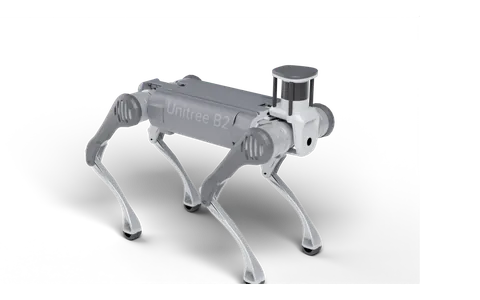
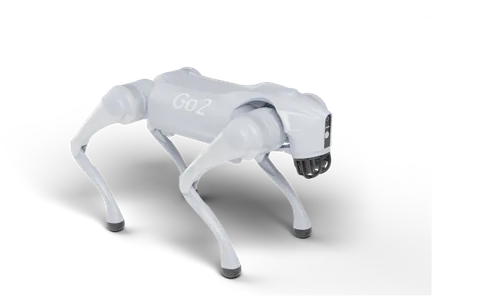
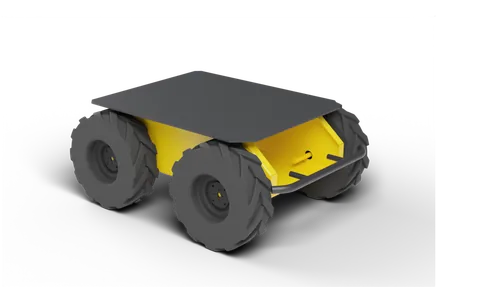
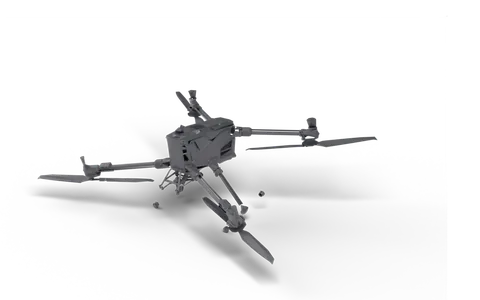
Servicios relacionados
Desarrollo de robots de inspección a medida · Integración de cargas útiles a medida para robots · Autonomía de robots e integración de sistemas
Proyectos relacionados
- Mapa 3D de toda una isla (3D Tiles estilizado + fotorrealista): Escena 3D de toda la isla generada proceduralmente a partir de imágenes satelitales, red vial y huellas de edificios, horneada en 3D Tiles HLOD y transmitida en web y tabletas. El centro urbano cuenta además con una versión fotorrealista (modelos procedurales por edificio + suelo con imágenes procesadas por IA + horneado de iluminación con Cycles).
- Centro urbano 3D fotorrealista (~400 km² en 3D Tiles): Modelos procedurales por edificio y suelo a partir de imágenes para un centro urbano de ~400 km², horneados en paralelo en varios servidores GPU en 179 teselas 3D Tiles z14 para su transmisión en el navegador.
- Plataforma 2D/3D para obras de líneas eléctricas: Plataforma de corredores de líneas eléctricas basada en Cesium e imágenes satelitales reales: extrae edificios, árboles, estanques y otros elementos de las imágenes, con navegación 3D, estadísticas de elementos y análisis de distancias de seguridad en el corredor. También hay una versión de escritorio.
Preguntas frecuentes
- Cargas útiles para mapeo 3D y levantamientos: ¿qué sensores?
- Opciones habituales: Hesai PandarXT32, Livox Mid-360, Ouster OS0 (Rev7), Insta360 X4, Unicore UM982, DJI Zenmuse L2. Se combinan según la carga útil, el grado de protección IP y la precisión.
- Cargas útiles para mapeo 3D y levantamientos: ¿qué robot?
- Opciones: Unitree B2, Unitree Go2 EDU, Clearpath Husky A200, DJI Matrice 400, DJI Matrice 350 RTK. Robots cuadrúpedos para terreno irregular; UGV o drones para áreas extensas.
Cuéntenos sobre su proyecto
Envíenos la plataforma, los sensores que necesita y el caso de uso. Le responderemos con un diseño de carga útil, un presupuesto de peso y consumo, y una cotización.
Ventas: Li Zhongpan · +86 186 0689 5919 (WeChat) · lizhongpan@yuanzhirobot.com
Ingeniería: Mo Yuncong · +86 192 6342 5759 · 2211955800@qq.com
Dirección: Room B602, Hetu Park, No. 500 Shunqing Road, Songjiang, Shanghai 201615, China