Решения › Интеграция полезной нагрузки и автономного управления для UGV
Интеграция полезной нагрузки и автономного управления для UGV
Шасси UGV несут больше и вмещают несколько датчиков и мощные вычислители. Мы изготавливаем раму для датчиков, жгуты и систему питания, а затем устанавливаем ПО для навигации и выполнения задач.
Что мы делаем
- Рамы и кожухи для датчиков: многолучевые LiDAR, 4D-радар, камеры глубины, двухантенное RTK-определение курса
- Питание и сеть: DC-DC, UPS, PoE, защищённые коммутаторы, синхронизация времени
- Автономность: картографирование, локализация, планирование пути, обход препятствий, комплексирование с RTK на открытой местности
- Навесное оборудование: быстросменные модули для покоса, уборки снега и листьев (параметрический CAD и симуляция)
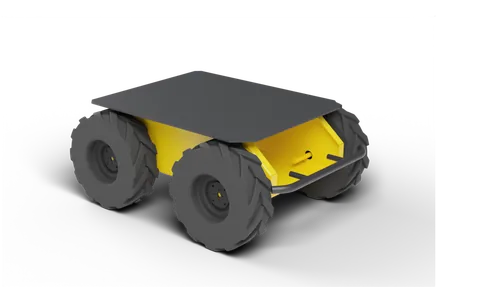
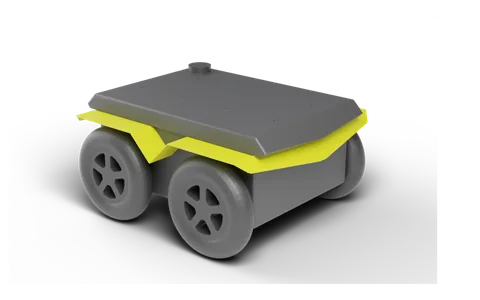
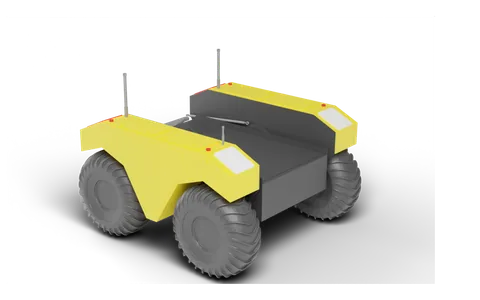
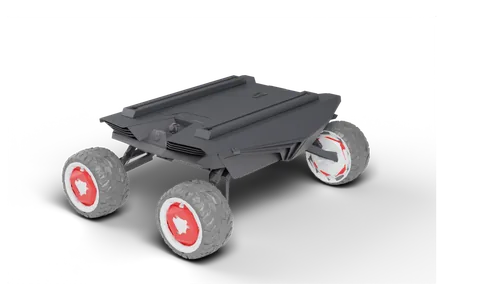
Платформы
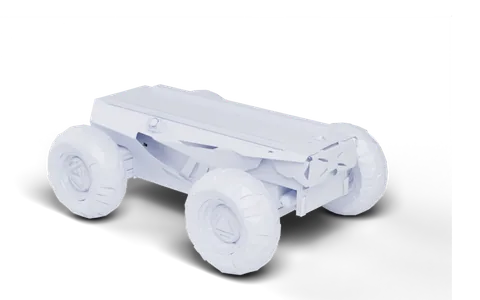
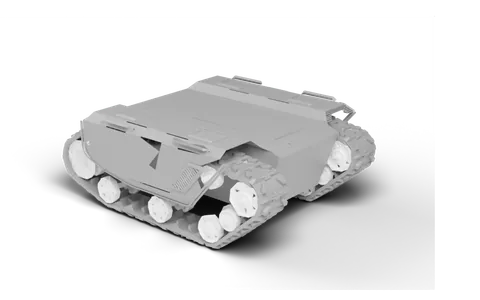
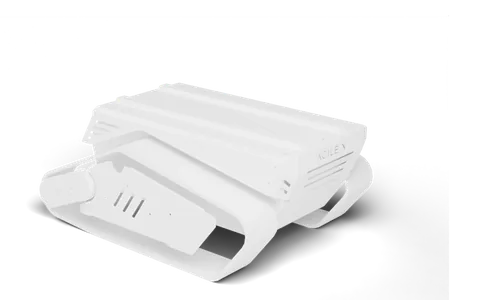
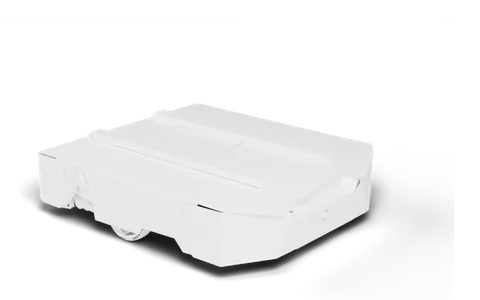
Связанные проекты
- Проектирование сенсорной полезной нагрузки для четвероногих роботов / UGV / дронов: по моделям и в фирменных цветах производителей мы проектируем интегрированные сенсорные полезные нагрузки для четвероногих B2, UGV Husky, дронов M350 и других: корпуса повторяют форму робота, центр тяжести сбалансирован, батареи и кабели проложены внутри; прилагаются взрыв-схемы и рендеры.
- Многофункциональный сельскохозяйственный робот · параметрическое моделирование и симуляция в MuJoCo: одно шасси с быстросменными передними модулями для покоса, уборки снега и сбора листьев; полная модель в CadQuery (сотни деталей, взрыв-схемы сборки) и симуляция в MuJoCo: покос со сплошным покрытием, обход препятствий, самовосстановление, смена модулей и автоматическая стыковка.
Вопросы и ответы
- Чем полезная нагрузка UGV отличается от полезной нагрузки робота-собаки?
- UGV несут более тяжёлые LiDAR и мощные вычислители; роботам-собакам нужен строгий контроль массы и свободное пространство для движения ног, зато они справляются с более сложным рельефом.
Расскажите о вашем проекте
Сообщите платформу, нужные датчики и сценарий применения. В ответ мы пришлём проект полезной нагрузки, расчёт массы и энергопотребления и коммерческое предложение.
Отдел продаж: Li Zhongpan · +86 186 0689 5919 (WeChat) · lizhongpan@yuanzhirobot.com
Инженерный отдел: Mo Yuncong · +86 192 6342 5759 · 2211955800@qq.com
Адрес: Room B602, Hetu Park, No. 500 Shunqing Road, Songjiang, Shanghai 201615, China