솔루션 › UGV 페이로드 및 자율주행 통합
UGV 페이로드 및 자율주행 통합
UGV 섀시는 더 많이 실을 수 있고 여러 센서와 고성능 컴퓨팅을 넣을 공간이 있습니다. 센서 프레임, 하네스, 전원을 구성한 뒤 내비게이션과 작업 소프트웨어를 설치합니다.
주요 업무
- 센서 프레임 및 커버: 멀티빔 LiDAR, 4D 레이더, 깊이 카메라, 듀얼 안테나 RTK 헤딩
- 전원 및 네트워크: DC-DC, UPS, PoE, 산업용 스위치, 시간 동기화
- 자율주행: 매핑, 위치 추정, 경로 계획, 장애물 회피, 실외 RTK 융합
- 작업기: 빠른 교체형 예초, 제설, 낙엽 수거 모듈(파라메트릭 CAD 및 시뮬레이션)
플랫폼
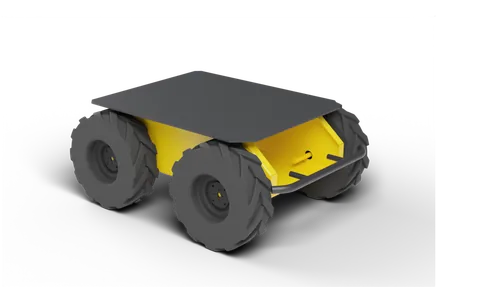
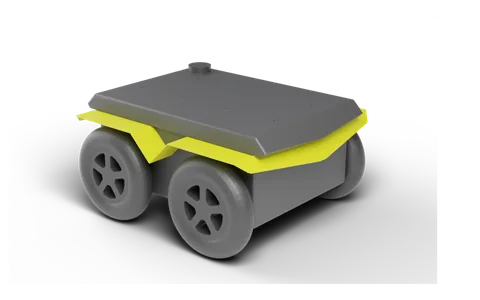
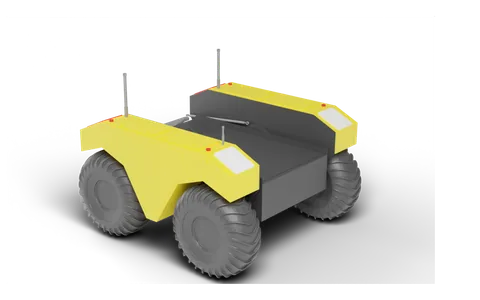
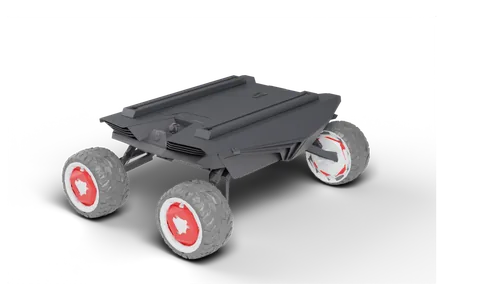
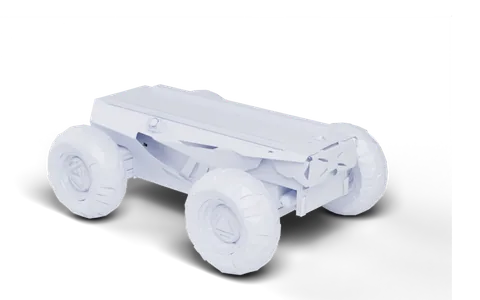
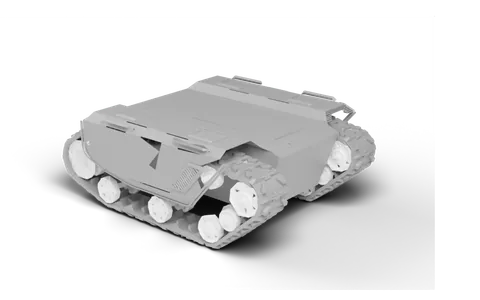
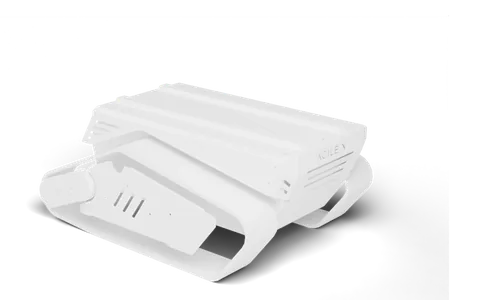
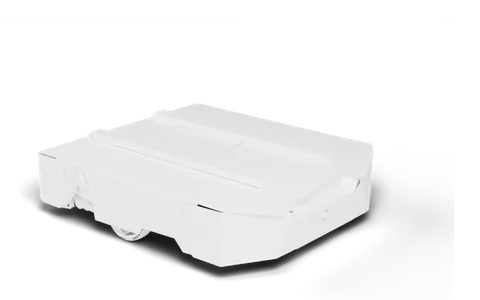
관련 프로젝트
- 4족 보행 로봇 / UGV / 드론 센서 페이로드 설계: 제조사 모델과 공식 색상에 맞춰 B2 4족 보행 로봇, Husky UGV, M350 드론 등을 위한 일체형 센서 페이로드를 설계합니다. 외함은 본체에 밀착되고 무게중심을 고려해 균형을 맞추며, 배터리와 케이블은 내부로 배선하고 분해도와 렌더링을 함께 제공합니다.
- 농업용 다기능 로봇 · 파라메트릭 모델링 및 MuJoCo 시뮬레이션: 하나의 섀시에 예초, 제설, 낙엽 수거용 전면 모듈을 빠르게 교체할 수 있습니다. CadQuery로 전체를 모델링했으며(수백 개 부품, 분해 조립도 포함), MuJoCo에서 전면 커버리지 예초, 장애물 회피, 자가 복구, 모듈 교체, 자동 도킹을 시뮬레이션했습니다.
FAQ
- UGV 페이로드는 로봇개 페이로드와 어떻게 다릅니까?
- UGV는 더 무거운 LiDAR와 큰 컴퓨팅을 실을 수 있고, 로봇개는 무게 관리와 다리 간섭 회피가 까다롭지만 더 험한 지형을 주행합니다.
프로젝트에 대해 알려 주십시오
플랫폼, 필요한 센서, 사용 용도를 보내 주십시오. 페이로드 설계안, 무게·전력 예산, 견적으로 회신드립니다.
영업: Li Zhongpan · +86 186 0689 5919 (WeChat) · lizhongpan@yuanzhirobot.com
기술: Mo Yuncong · +86 192 6342 5759 · 2211955800@qq.com
주소: Room B602, Hetu Park, No. 500 Shunqing Road, Songjiang, Shanghai 201615, China