Nutzlasten für 3D-Kartierung und Vermessung
Mobile Kartierung hängt von LiDAR, Position und Lage sowie Zeitsynchronisation ab. Wir montieren und kalibrieren die Sensoren und machen aus Punktwolken und Bildern 3D-Karten, die im Web betrachtet werden können.
Mehrstrahl-LiDAR, 360°-Kameras, RTK-Kursbestimmung und INS auf UGVs, Roboterhunden und Drohnen für 3D-Kartierung innen und außen, dazu 3D-Karten, 3D Tiles und Plattformen für digitale Zwillinge.
Empfohlene Sensoren
| Typ | Modell | Hinweise | Gewicht |
|---|---|---|---|
| LiDAR | Hesai PandarXT32 | Mechanisch rotierend, 32 Kanäle | 800 g |
| LiDAR | Livox Mid-360 | 3D-Hybrid-Solid-State 360° | 265 g |
| LiDAR | Ouster OS0 (Rev7) | Digitales Ultraweitwinkel | 430 g |
| 360°-Kameras | Insta360 X4 | Panoramakamera | 203 g |
| RTK-GNSS-Empfänger | Unicore UM982 | RTK-Modul mit Dual-Antennen-Kursbestimmung | 1.82 g |
| Gimbals und Nutzlast-Pods | DJI Zenmuse L2 | LiDAR-Pod für Drohnen | 905 g |
Referenz-Sets
3D-Vermessung
Hochkanal-LiDAR + Panoramakamera + RTK-Kursbestimmung + integriertes INS
Hesai PandarXT32, Insta360 X4, Harxon HX-CH7609A, Unicore UM982, Xsens(Movella) MTi-630; Rechenmodul: NVIDIA Jetson AGX Orin 64GB module
3D-Vermessung
Hochkanal-LiDAR + Panoramakamera + RTK-Kursbestimmung + integriertes INS
Hesai PandarXT32, Insta360 X4, Harxon HX-CH7609A, Unicore UM982, Xsens(Movella) MTi-630; Rechenmodul: NVIDIA Jetson AGX Orin 64GB module
3D-Vermessung
DJI Zenmuse L2, Unicore UM982; Rechenmodul: NVIDIA Jetson AGX Orin 64GB module
Plattformen
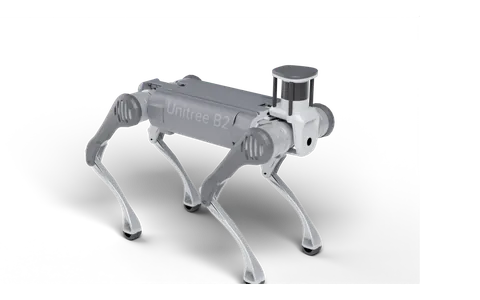
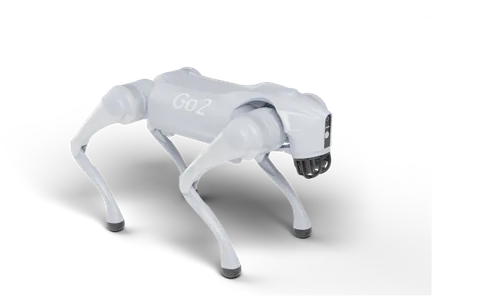
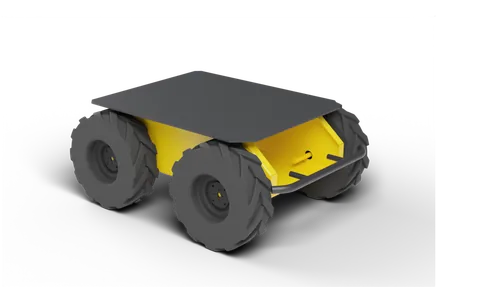
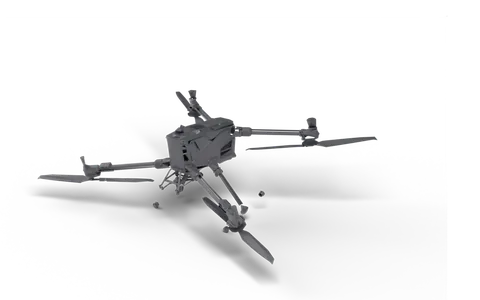
Verwandte Leistungen
Entwicklung kundenspezifischer Inspektionsroboter · Kundenspezifische Roboter-Nutzlast-Integration · Roboterautonomie und Systemintegration
Ähnliche Projekte
- Inselweite 3D-Karte (stilisiert + fotorealistische 3D Tiles): Inselweite 3D-Szene, prozedural aus Satellitenbildern, Straßennetz und Gebäudegrundrissen erzeugt, in HLOD-3D Tiles gebacken und im Web sowie auf Tablets gestreamt. Für das Stadtzentrum gibt es zudem eine fotorealistische Version (prozedurale Einzelgebäudemodelle + KI-aufbereiteter Bildboden + Cycles-Lichtbaking).
- Fotorealistisches 3D-Stadtzentrum (~400 km² 3D Tiles): Prozedurale Einzelgebäudemodelle und Bildboden für ein Stadtzentrum von ~400 km², parallel auf mehreren GPU-Servern zu 179 z14-3D-Tiles-Kacheln gebacken und im Browser gestreamt.
- 2D/3D-Plattform für Baustellen von Stromleitungen: Plattform für Stromleitungstrassen auf Basis von Cesium und echten Satellitenbildern: extrahiert Gebäude, Bäume, Teiche und weitere Objekte aus den Bilddaten, mit 3D-Ansicht, Objektstatistik und Analyse der Trassenfreiheit. Eine Desktop-Version ist ebenfalls verfügbar.
FAQ
- Nutzlasten für 3D-Kartierung und Vermessung: Welche Sensoren?
- Gängige Auswahl: Hesai PandarXT32, Livox Mid-360, Ouster OS0 (Rev7), Insta360 X4, Unicore UM982, DJI Zenmuse L2. Kombiniert je nach Nutzlast, IP-Schutzart und Genauigkeit.
- Nutzlasten für 3D-Kartierung und Vermessung: Welcher Roboter?
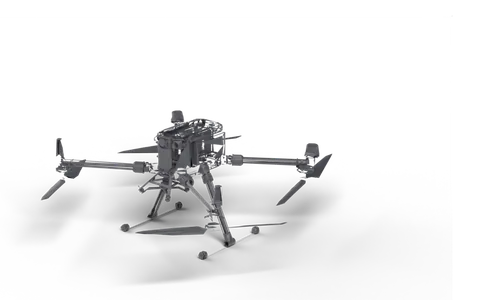
- Optionen: Unitree B2, Unitree Go2 EDU, Clearpath Husky A200, DJI Matrice 400, DJI Matrice 350 RTK. Vierbeiner-Roboter für unwegsames Gelände, UGVs oder Drohnen für große Flächen.
Erzählen Sie uns von Ihrem Projekt
Nennen Sie uns die Plattform, die benötigten Sensoren und den Anwendungsfall. Wir antworten mit einem Nutzlastdesign, einer Gewichts- und Leistungsbilanz sowie einem Angebot.
Vertrieb: Li Zhongpan · +86 186 0689 5919 (WeChat) · lizhongpan@yuanzhirobot.com
Technik: Mo Yuncong · +86 192 6342 5759 · 2211955800@qq.com
Adresse: Room B602, Hetu Park, No. 500 Shunqing Road, Songjiang, Shanghai 201615, China