الحلول › تكامل حمولات UGV والقيادة الذاتية
تكامل حمولات UGV والقيادة الذاتية
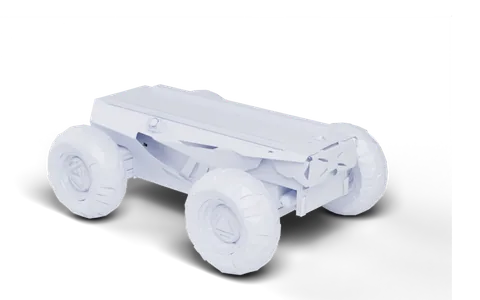
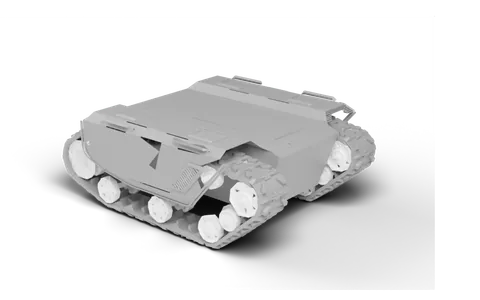
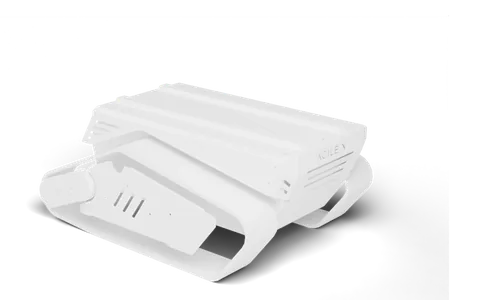
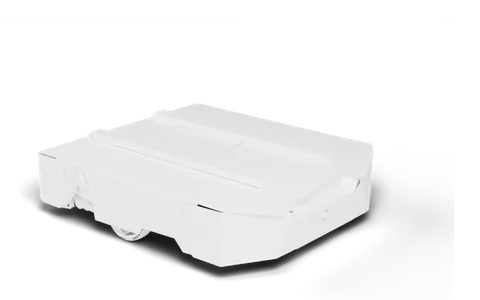
تحمل هياكل المركبات الأرضية غير المأهولة أوزانًا أكبر وتتسع لمستشعرات متعددة ووحدات حوسبة قوية. نبني إطار المستشعرات وحزم الأسلاك والطاقة، ثم نثبّت برمجيات الملاحة والمهام.
ما نقدمه
- إطارات المستشعرات وأغطيتها: LiDAR متعدد الحزم ورادار رباعي الأبعاد وكاميرات العمق وRTK لتحديد الاتجاه بهوائيين
- الطاقة والشبكات: DC-DC وUPS وPoE ومحولات شبكة متينة ومزامنة الوقت
- القيادة الذاتية: رسم الخرائط وتحديد الموقع وتخطيط المسار وتجنب العوائق ودمج RTK في البيئات الخارجية
- الملحقات: وحدات سريعة التبديل للجزّ وإزالة الثلوج وجمع الأوراق (CAD بارامتري ومحاكاة)
المنصات
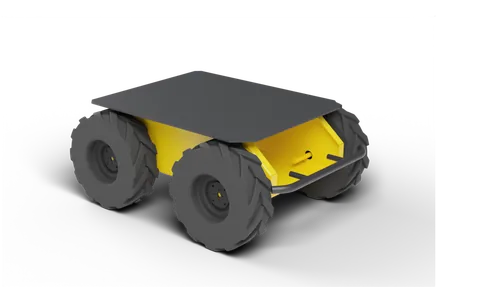
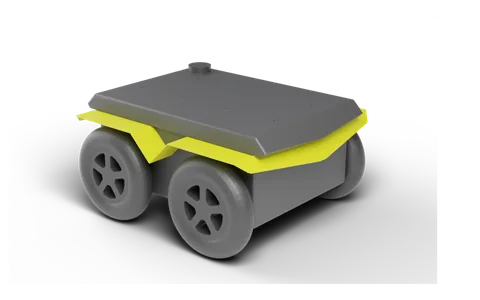
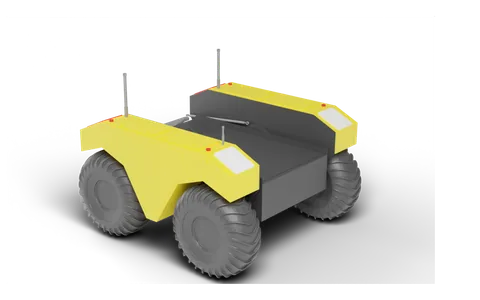
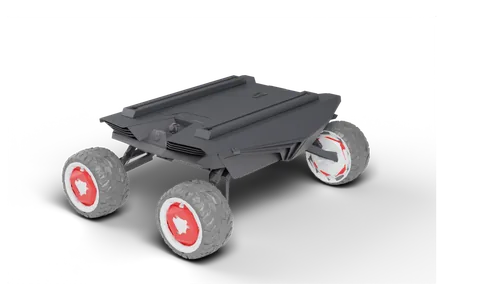
مشاريع ذات صلة
- تصميم حمولات المستشعرات للروبوتات رباعية الأرجل / UGV / الطائرات المسيّرة: وفقًا لنماذج الشركات المصنّعة وألوانها الرسمية، نصمم حمولات مستشعرات متكاملة للروبوتات رباعية الأرجل B2 ومركبات Husky والطائرات المسيّرة M350 وغيرها: أغلفة تحتضن الجسم ومتوازنة لمركز الثقل، مع بطاريات وكابلات ممددة داخليًا، ومناظر مفككة وعروض مرئية.
- روبوت زراعي متعدد الوظائف · نمذجة بارامترية ومحاكاة MuJoCo: هيكل واحد مع وحدات أمامية سريعة التبديل للجزّ وإزالة الثلوج وجمع الأوراق، مُنمذج بالكامل في CadQuery (مئات القطع، مع مناظر تجميع مفككة)، ومُحاكى في MuJoCo للجزّ بتغطية كاملة وتجنب العوائق والتعافي الذاتي وتبديل الوحدات والالتحام التلقائي.
الأسئلة الشائعة
- ما الفرق بين حمولة UGV وحمولة الكلب الآلي؟
- تحمل المركبات الأرضية غير المأهولة LiDAR أثقل ووحدات حوسبة أكبر؛ بينما تحتاج الكلاب الآلية إلى تحكم دقيق في الوزن ومساحة خلوص للأرجل، لكنها تتعامل مع تضاريس أكثر وعورة.
أخبرنا عن مشروعك
أرسل إلينا المنصة والمستشعرات التي تحتاجها وحالة الاستخدام. وسنرد عليك بتصميم للحمولة وميزانية للوزن والطاقة وعرض سعر.
المبيعات: Li Zhongpan · +86 186 0689 5919 (WeChat) · lizhongpan@yuanzhirobot.com
الدعم الهندسي: Mo Yuncong · +86 192 6342 5759 · 2211955800@qq.com
العنوان: Room B602, Hetu Park, No. 500 Shunqing Road, Songjiang, Shanghai 201615, China