حمولات رسم الخرائط والمسح ثلاثي الأبعاد
يعتمد رسم الخرائط المتنقل على LiDAR والموقع والوضعية ومزامنة الوقت. نركّب المستشعرات ونعايرها، ثم نحوّل السحب النقطية والصور إلى خرائط ثلاثية الأبعاد قابلة للعرض على الويب.
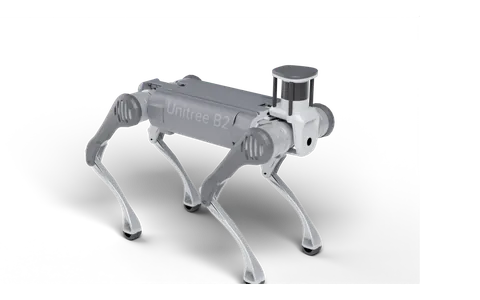
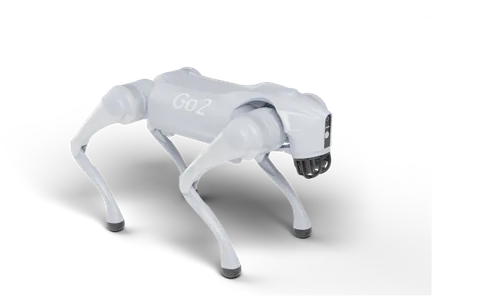
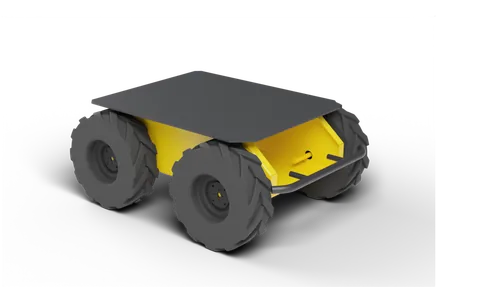
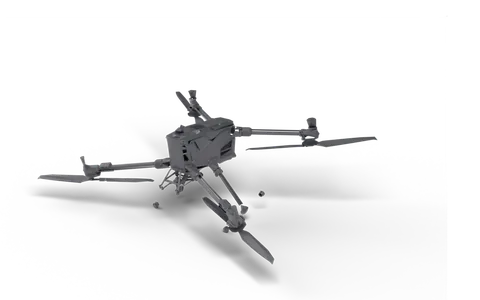
LiDAR متعدد الحزم وكاميرات 360° وRTK لتحديد الاتجاه وINS على المركبات الأرضية غير المأهولة والكلاب الآلية والطائرات المسيّرة لرسم الخرائط ثلاثية الأبعاد في الأماكن الداخلية والخارجية، إضافة إلى الخرائط ثلاثية الأبعاد و3D Tiles ومنصات التوائم الرقمية.
المستشعرات الموصى بها
| النوع | الطراز | ملاحظات | الوزن |
|---|---|---|---|
| LiDAR | Hesai PandarXT32 | دوّار ميكانيكي بـ 32 قناة | 800 g |
| LiDAR | Livox Mid-360 | ثلاثي الأبعاد، هجين صلب الحالة، 360° | 265 g |
| LiDAR | Ouster OS0 (Rev7) | رقمي فائق الاتساع | 430 g |
| كاميرات 360° | Insta360 X4 | كاميرا بانورامية | 203 g |
| مستقبلات RTK GNSS | Unicore UM982 | وحدة RTK لتحديد الاتجاه بهوائيين | 1.82 g |
| حوامل الكاميرا وحاضنات الحمولة | DJI Zenmuse L2 | حاضنة LiDAR محمولة جوًا | 905 g |
مجموعات مرجعية
المسح ثلاثي الأبعاد
LiDAR متعدد القنوات + كاميرا بانورامية + RTK لتحديد الاتجاه + INS متكامل
Hesai PandarXT32، Insta360 X4، Harxon HX-CH7609A، Unicore UM982، Xsens(Movella) MTi-630؛ الحوسبة: وحدة NVIDIA Jetson AGX Orin 64GB
المسح ثلاثي الأبعاد
LiDAR متعدد القنوات + كاميرا بانورامية + RTK لتحديد الاتجاه + INS متكامل
Hesai PandarXT32، Insta360 X4، Harxon HX-CH7609A، Unicore UM982، Xsens(Movella) MTi-630؛ الحوسبة: وحدة NVIDIA Jetson AGX Orin 64GB
المسح ثلاثي الأبعاد
DJI Zenmuse L2، Unicore UM982؛ الحوسبة: وحدة NVIDIA Jetson AGX Orin 64GB
المنصات
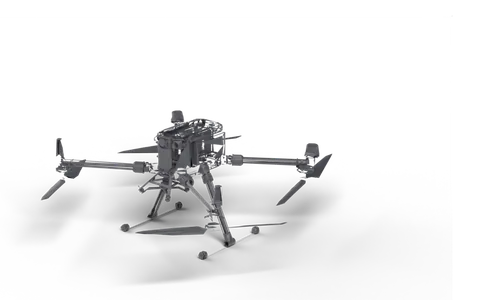
خدمات ذات صلة
تطوير روبوتات فحص مخصصة · تكامل حمولات الروبوتات المخصصة · القيادة الذاتية للروبوتات وتكامل الأنظمة
مشاريع ذات صلة
- خريطة ثلاثية الأبعاد لجزيرة كاملة (3D Tiles منمّقة + واقعية): مشهد ثلاثي الأبعاد للجزيرة بأكملها مُولّد إجرائيًا من صور الأقمار الصناعية وشبكة الطرق ومخططات المباني، ومُعالَج إلى HLOD 3D Tiles ويُبث على الويب والأجهزة اللوحية. كما تتوفر للمدينة الأساسية نسخة واقعية (نماذج إجرائية لكل مبنى + أرضية من صور معالجة بالذكاء الاصطناعي + تحميص الإضاءة بـ Cycles).
- مركز مدينة واقعي ثلاثي الأبعاد (~400 km² من 3D Tiles): نماذج إجرائية لكل مبنى وأرضية من الصور لمركز مدينة بمساحة ~400 km²، تمت معالجتها بالتوازي على عدة خوادم GPU إلى 179 بلاطة 3D Tiles بمستوى z14 للبث في المتصفح.
- منصة ثنائية وثلاثية الأبعاد لمواقع إنشاء خطوط الطاقة: منصة لممرات خطوط الطاقة مبنية على Cesium وصور أقمار صناعية حقيقية: تستخرج المباني والأشجار والبرك وغيرها من المعالم من الصور، مع تصفح ثلاثي الأبعاد وإحصاءات المعالم وتحليل خلوص الممرات. تتوفر أيضًا نسخة لسطح المكتب.
الأسئلة الشائعة
- حمولات رسم الخرائط والمسح ثلاثي الأبعاد: أي مستشعرات تختار؟
- الخيارات الشائعة: Hesai PandarXT32، Livox Mid-360، Ouster OS0 (Rev7)، Insta360 X4، Unicore UM982، DJI Zenmuse L2. تُجمع حسب الحمولة ودرجة الحماية IP والدقة.
- حمولات رسم الخرائط والمسح ثلاثي الأبعاد: أي روبوت تختار؟
- الخيارات: Unitree B2، Unitree Go2 EDU، Clearpath Husky A200، DJI Matrice 400، DJI Matrice 350 RTK. الروبوتات رباعية الأرجل للتضاريس الوعرة، والمركبات الأرضية غير المأهولة أو الطائرات المسيّرة للمساحات الواسعة.
أخبرنا عن مشروعك
أرسل إلينا المنصة والمستشعرات التي تحتاجها وحالة الاستخدام. وسنرد عليك بتصميم للحمولة وميزانية للوزن والطاقة وعرض سعر.
المبيعات: Li Zhongpan · +86 186 0689 5919 (WeChat) · lizhongpan@yuanzhirobot.com
الدعم الهندسي: Mo Yuncong · +86 192 6342 5759 · 2211955800@qq.com
العنوان: Room B602, Hetu Park, No. 500 Shunqing Road, Songjiang, Shanghai 201615, China