الحلول › القيادة الذاتية للروبوتات وتكامل الأنظمة
القيادة الذاتية للروبوتات وتكامل الأنظمة
تعمل YUANZHI ROBOTICS في طبقة التكامل للذكاء الاصطناعي المجسّد: لا نصنع أجسام الروبوتات ولا الرقائق؛ بل ندمج المنصة والمستشعرات والخوارزميات والبرمجيات في أنظمة تعمل في الموقع.
القدرات
- رسم الخرائط والملاحة بتقنية SLAM، وتعدد الطوابق، والسلالم، والانتقال بين الأماكن الداخلية والخارجية
- تحديد الموقع بدمج مستشعرات متعددة: GNSS / RTK + IMU + LiDAR + الرؤية
- التعرّف بالتعلم العميق: العدادات والتصوير الحراري والغاز والحريق والدخان والصوتيات
- المحطات الأرضية ومراكز القيادة وتطبيقات الروبوت؛ والمراقبة وإسناد المهام عن بُعد
- خرائط ثلاثية الأبعاد وتوائم رقمية تُبث إلى الويب والأجهزة اللوحية
- المحاكاة باستخدام MuJoCo وGazebo وROS 2 قبل النشر الميداني
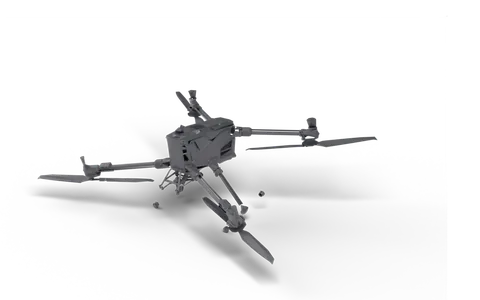
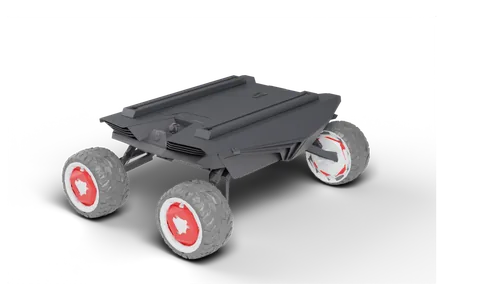
المنصات
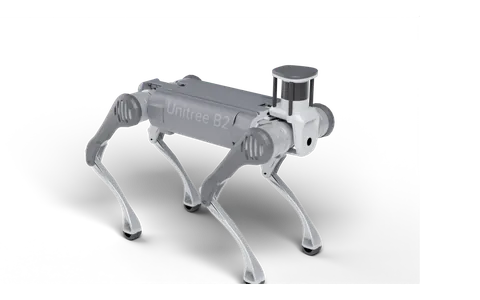
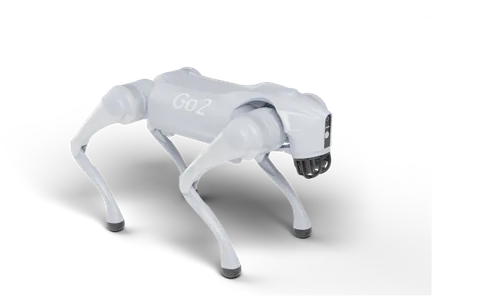
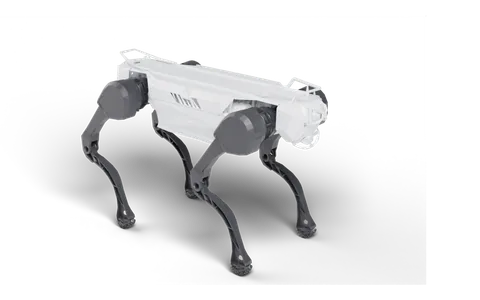
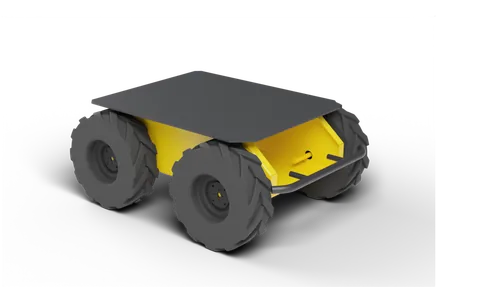
مشاريع ذات صلة
- وحدة تحكم الروبوت البشري المرشد: وحدة تحكم ويب للروبوت البشري المرشد G1، تجمع التحكم عن بُعد ورسم الخرائط والملاحة المباشرة والترحيب بالتعرّف على الوجوه ومسارات الجولات ونقاطها والصوت والفحص الذاتي بنقرة واحدة في واجهة واحدة.
- كلب آلي مرشد لصالات العرض · واجهة الزوار ووحدة التشغيل والصيانة: واجهة للزوار على الجهاز اللوحي لروبوت إرشاد رباعي الأرجل (متابعة بالسحب النقطية ثلاثية الأبعاد، وشرح عند نقاط التوقف، وملاحة على السلالم بين الطوابق) ووحدة تحكم للتشغيل والصيانة (الخريطة والنقاط وتحرير المسارات)، منشورة وتعمل على لوحة الروبوت.
- خريطة ثلاثية الأبعاد لجزيرة كاملة (3D Tiles منمّقة + واقعية): مشهد ثلاثي الأبعاد للجزيرة بأكملها مُولّد إجرائيًا من صور الأقمار الصناعية وشبكة الطرق ومخططات المباني، ومُعالَج إلى HLOD 3D Tiles ويُبث على الويب والأجهزة اللوحية. كما تتوفر للمدينة الأساسية نسخة واقعية (نماذج إجرائية لكل مبنى + أرضية من صور معالجة بالذكاء الاصطناعي + تحميص الإضاءة بـ Cycles).
- منصة التحكم في طيران الطائرات المسيّرة اللوجستية · مركز قيادة ثلاثي الأبعاد (تصميم الواجهة): مجموعة واجهات كاملة لمنصة التحكم في طيران الطائرات المسيّرة اللوجستية (عروض بدقة 4K)، تشمل مركز القيادة ثلاثي الأبعاد ولوحة العمليات وتخطيط المسارات وحالة المركبات، مع وحدة تحكم ثلاثية الأبعاد بـ Three.js مبنية على هذا التصميم.
- محطة أرضية ثلاثية الأبعاد لفحص الطائرات المسيّرة (ويب + تطبيق للأجهزة اللوحية): محطة أرضية للطائرات المسيّرة لفحص صوامع الحبوب: تخطيط المسارات على خريطة واقعية ثلاثية الأبعاد، وتحرير نقاط الطريق، وإجراء فحوصات ما قبل الطيران، ومتابعة الرحلة مباشرة. تعمل الواجهة نفسها دون اتصال على الويب والأجهزة اللوحية بنظام Android.
الأسئلة الشائعة
- هل يمكن ترقية الروبوتات القديمة بقدرات القيادة الذاتية؟
- نعم في الغالب، طالما أن القاعدة تقبل أوامر السرعة أو الموضع. نقيّم الواجهة، ونضيف المستشعرات ووحدات الحوسبة، ثم ننشر برمجيات الملاحة والتعرّف.
أخبرنا عن مشروعك
أرسل إلينا المنصة والمستشعرات التي تحتاجها وحالة الاستخدام. وسنرد عليك بتصميم للحمولة وميزانية للوزن والطاقة وعرض سعر.
المبيعات: Li Zhongpan · +86 186 0689 5919 (WeChat) · lizhongpan@yuanzhirobot.com
الدعم الهندسي: Mo Yuncong · +86 192 6342 5759 · 2211955800@qq.com
العنوان: Room B602, Hetu Park, No. 500 Shunqing Road, Songjiang, Shanghai 201615, China