方案目录 › 无人车上装与智能化改装
无人车上装与智能化改装
无人车底盘负载大、空间足,适合挂多传感器和大算力。我们做上装架、线束和电源,再把导航与作业软件装上去。
我们做什么
- 传感器架与防护罩:多线激光雷达、4D 毫米波、深度相机、RTK 双天线定向
- 电源与网络:DC-DC、UPS、PoE、车载交换机、时间同步
- 自主导航:建图、定位、路径规划、避障,室外 RTK 融合
- 作业模块:割草、除雪、集叶等快换前挂(参数化建模与仿真验证)
适用平台
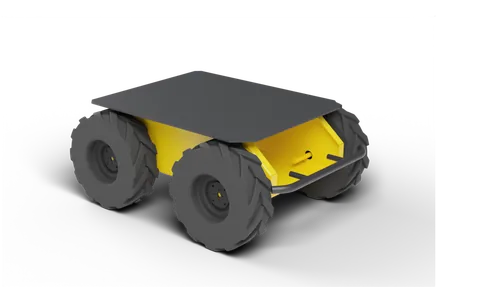
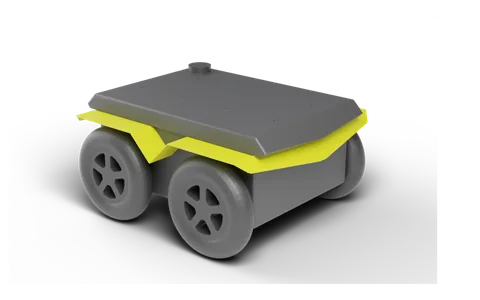
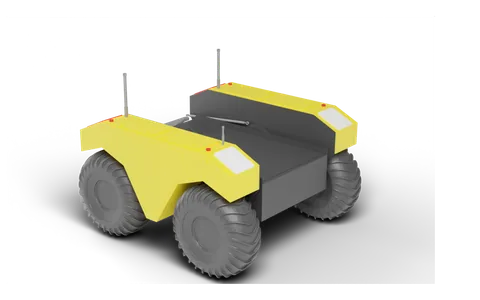
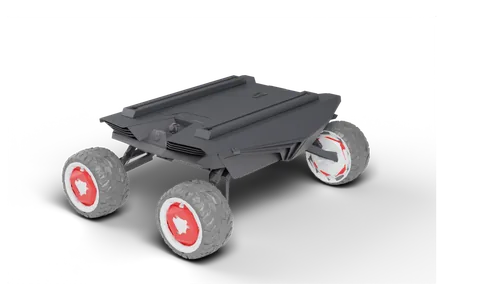
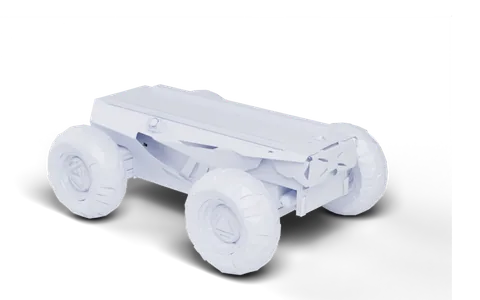
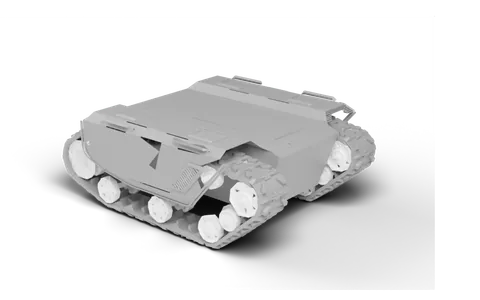
相关项目
- 四足 / 无人车 / 无人机传感器上装设计:按原厂模型和官网配色,为 B2 四足、Husky 无人车、M350 无人机等平台设计一体化传感器上装:外壳贴合机身,按重心配平,电池和线缆走壳内,输出爆炸图和渲染图。
- 农业多功能机器人 · 参数化建模与 MuJoCo 仿真:一个底盘配割草、除雪、集叶三种快换前挂模块,全部用 CadQuery 参数化建模(数百个零件,含装配爆炸图),并在 MuJoCo 里仿真全覆盖割草、避障、脱困、模块快换和自动回充。
常见问题
- 无人车上装和机器狗上装有什么不同?
- 无人车负载和空间大,能上更重的雷达和更大算力;机器狗要严格控重并避开腿部运动范围,但地形通过性更好。
聊聊你的项目
发来平台型号、要挂的传感器和使用场景,我们给出上装方案、重量功耗核算和报价。
商务:李忠盼 186-0689-5919(微信同号) · lizhongpan@yuanzhirobot.com
技术:墨赟聪 192-6342-5759,2211955800@qq.com
地址:上海市松江区九亭镇顺庆路 500 号 河图公园 B602