Решения › Интеграция полезной нагрузки дронов
Интеграция полезной нагрузки дронов
Полезные нагрузки дронов наиболее чувствительны к массе и балансировке. Мы рассчитываем бюджет относительно номинальной полезной нагрузки, облегчаем конструкцию и поставляем вместе с ней бортовое ПО и наземную станцию.
Что мы делаем
- Крепления, быстросъём, демпфирование и балансировка; интеграция питания и интерфейсов данных
- Подбор и интеграция LiDAR, мультиспектральных / тепловизионных, газовых и экологических датчиков, громкоговорителей и прожекторов
- Бортовое ПО: задания измерения и съёмки на основе конечного автомата, журналы и запись ориентации
- Наземная станция: офлайн-карты, 3D-планирование маршрутов, редактирование путевых точек, предполётные проверки, отслеживание в реальном времени
- Симуляция: например, автономная посадка на движущуюся платформу с визуальным наведением
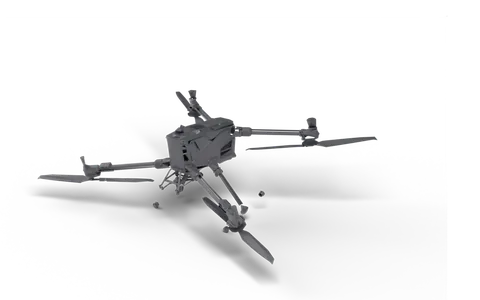
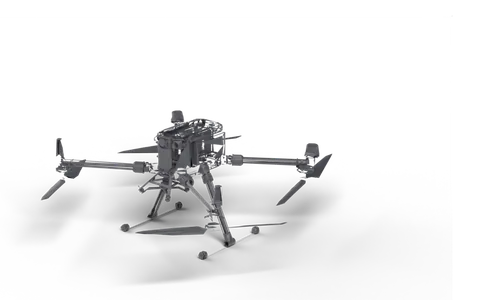
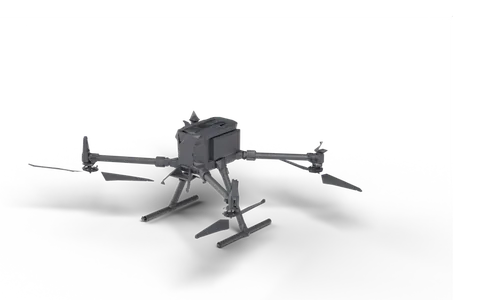
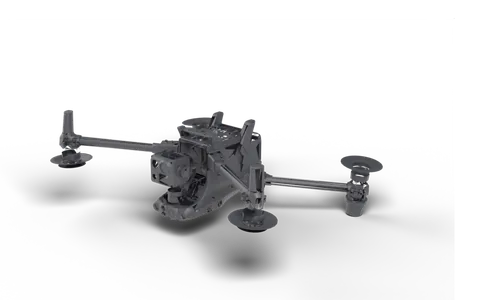
Платформы
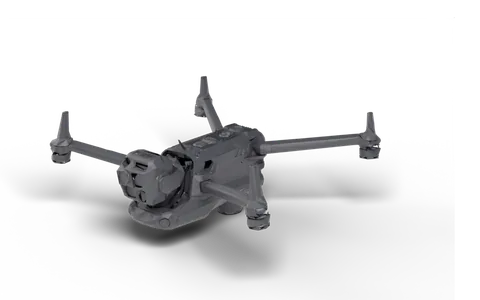
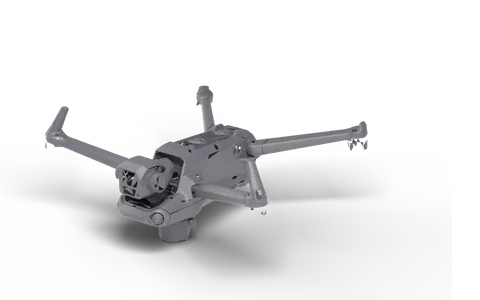
Связанные проекты
- Наземная станция для съёмки с полезной нагрузкой DJI M400: наземная станция на C# WPF + бортовое ПО на C++: планирование точек съёмки на собственной офлайн-карте, измерения полезной нагрузкой через конечный автомат S1~S6, запись данных и ориентации. Встроенный симулятор полёта демонстрирует весь процесс без оборудования.
- 3D-наземная станция для инспекции дронами (веб + приложение для планшета): наземная станция для инспекции зерновых силосов дронами: планирование маршрутов на реалистичной 3D-карте, редактирование путевых точек, предполётные проверки и отслеживание полёта в реальном времени. Один и тот же интерфейс работает офлайн в вебе и на планшетах Android.
- Симуляция автономной посадки дрона на палубу USV: на базе ROS2 + Gazebo + ArduPilot SITL: камера на подвесе дрона распознаёт вложенные QR-маркеры на палубе, отслеживает движущийся USV и выполняет автономную посадку. Весь процесс смоделирован и визуализирован в виде анимации.
- Платформа управления полётами логистических дронов · 3D-командный центр (дизайн интерфейса): полный комплект интерфейсов для платформы управления полётами логистических дронов (рендеры 4K): 3D-командный центр, операционная панель, планирование маршрутов и состояние аппаратов, а также 3D-консоль на Three.js, созданная по этому дизайну.
Вопросы и ответы
- Что такое интеграция полезной нагрузки дрона?
- Установка оборудования, которого нет в штатной комплектации дрона, — датчиков, громкоговорителей, пробоотборников — включая крепление, питание, интерфейс передачи данных и сопутствующее ПО.
- Какую нагрузку может нести M350?
- По данным DJI максимальная полезная нагрузка — около 2.7 kg (справочное значение; уточняйте по официальной спецификации). Крепления и кабели входят в эту массу.
Расскажите о вашем проекте
Сообщите платформу, нужные датчики и сценарий применения. В ответ мы пришлём проект полезной нагрузки, расчёт массы и энергопотребления и коммерческое предложение.
Отдел продаж: Li Zhongpan · +86 186 0689 5919 (WeChat) · lizhongpan@yuanzhirobot.com
Инженерный отдел: Mo Yuncong · +86 192 6342 5759 · 2211955800@qq.com
Адрес: Room B602, Hetu Park, No. 500 Shunqing Road, Songjiang, Shanghai 201615, China