ソリューション › UGVのペイロード統合と自律化
UGVのペイロード統合と自律化
UGVシャーシは積載量が大きく、複数のセンサーや高性能なコンピューティングを搭載する余裕があります。当社はセンサーフレーム、ハーネス、電源を構築し、ナビゲーションとタスクのソフトウェアを導入します。
事業内容
- センサーフレームとカバー:マルチビームLiDAR、4Dレーダー、深度カメラ、デュアルアンテナRTK方位
- 電源とネットワーク:DC-DC、UPS、PoE、堅牢スイッチ、時刻同期
- 自律化:マッピング、自己位置推定、経路計画、障害物回避、屋外でのRTK融合
- 作業機:クイック交換式の草刈り・除雪・落ち葉収集モジュール(パラメトリックCADとシミュレーション)
プラットフォーム
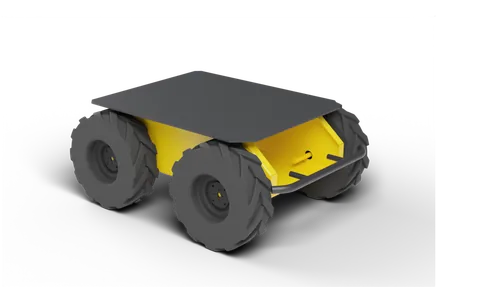
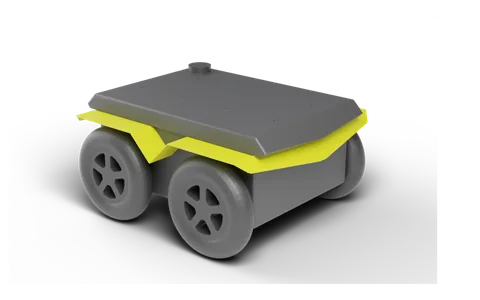
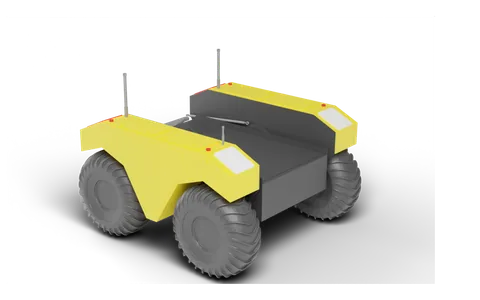
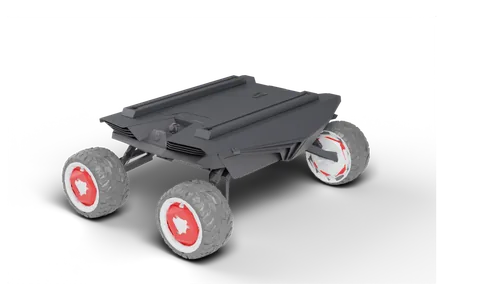
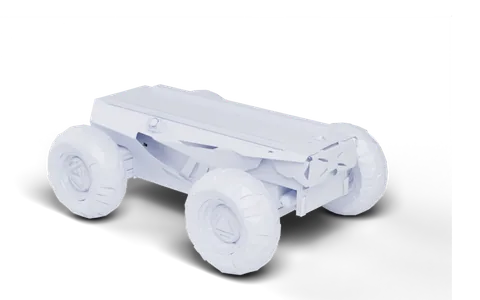
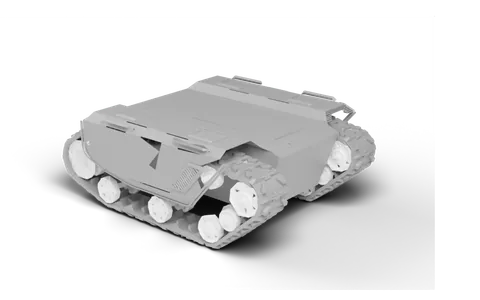
関連プロジェクト
- 四足歩行ロボット / UGV / ドローン用センサーペイロード設計:OEMモデルと公式カラーに合わせ、B2四足歩行ロボット、Husky UGV、M350ドローンなど向けに一体型センサーペイロードを設計します。筐体はボディに沿わせて重心バランスを取り、バッテリーとケーブルは内部に収め、分解図とレンダリングも提供します。
- 農業用多機能ロボット · パラメトリックモデリングとMuJoCoシミュレーション:1台のシャーシで前部モジュールをクイック交換し、草刈り、除雪、落ち葉収集に対応します。CadQueryで全体をモデリングし(部品数百点、分解組立図付き)、MuJoCoで全面草刈り、障害物回避、自己復帰、モジュール交換、自動ドッキングをシミュレーションしました。
よくある質問
- UGVのペイロードとロボット犬のペイロードはどう違いますか?
- UGVはより重いLiDARや大型のコンピューティングを搭載できます。ロボット犬は厳密な重量管理と脚とのクリアランス確保が必要ですが、より荒れた地形に対応できます。
プロジェクトについてお聞かせください
プラットフォーム、必要なセンサー、用途をお送りください。ペイロード設計、重量・電力の配分、お見積もりをご返信します。
営業:Li Zhongpan · +86 186 0689 5919(WeChat) · lizhongpan@yuanzhirobot.com
技術:Mo Yuncong · +86 192 6342 5759 · 2211955800@qq.com
所在地:Room B602, Hetu Park, No. 500 Shunqing Road, Songjiang, Shanghai 201615, China