ソリューション › ロボット犬の二次開発
ロボット犬の二次開発
二次開発とは、OEMロボットをベースに、お客様の用途に必要な機能を追加することです。当社では通常、ペイロードハードウェア、アルゴリズム、アプリケーションソフトウェアをまとめて、現場で稼働するシステムとして納品します。
代表的な実績
- LiDAR、深度カメラ、ジンバル、RTKの追加:ドライバー、キャリブレーション、時刻同期
- LiDAR SLAMによるマッピング、再自己位置推定、ポイント間ナビゲーション、階段や複数フロアの現場
- 点検ミッション:ウェイポイントとルート、スケジュール、メーター読み取り、温度測定、ガス検知、音響イメージング
- 認識:人、車両、火災・煙、異物。ディープラーニングモデルをJetsonなどのエッジコンピューティングに実装
- タブレット来場者UI、ウェブコンソール、運用バックエンド、5Gまたはメッシュ無線による遠隔監視
- 案内ツアー:案内ポイント、音声対話、顔認識による挨拶
進め方
要件確認とオンライン選定 → 設計・レビュー → 加工・試作・調達 → 組立・統合 → アルゴリズム導入・テスト → 現地検収・トレーニング。
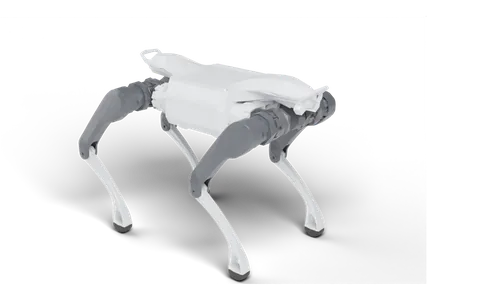
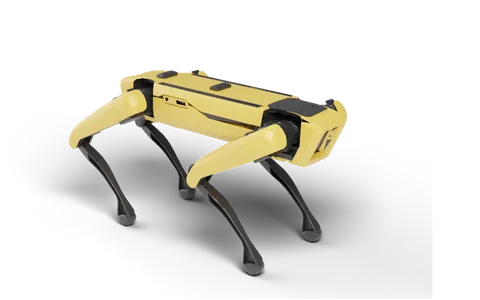
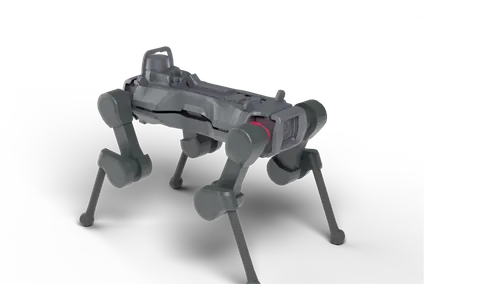
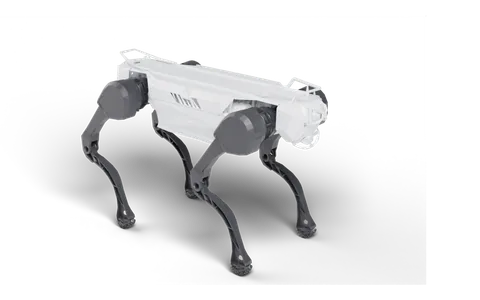
プラットフォーム
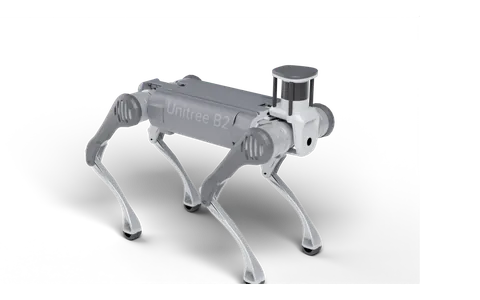
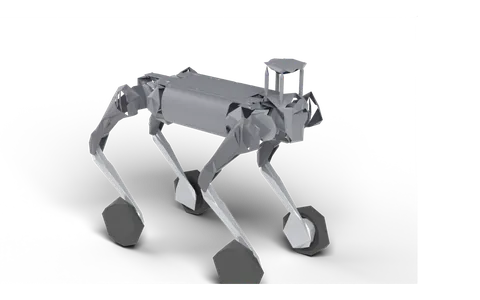
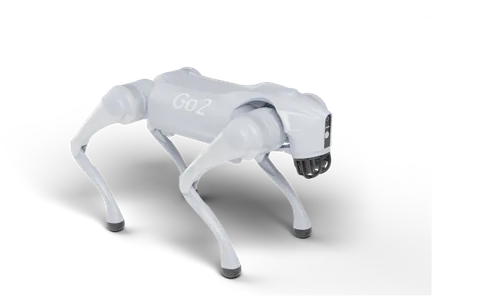
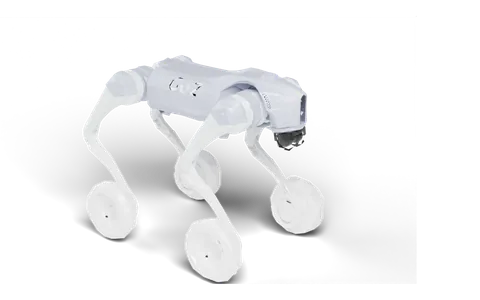
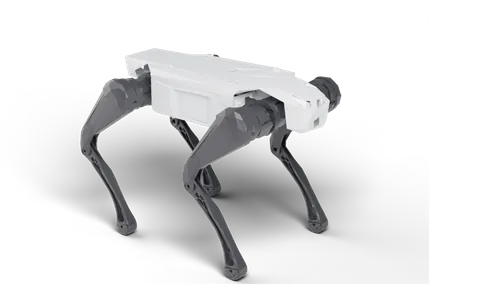
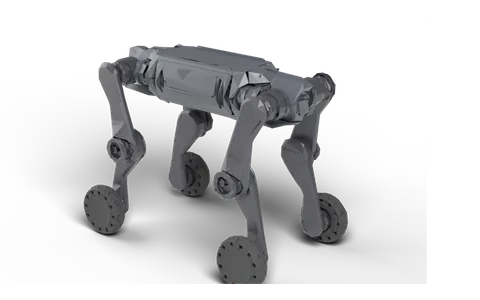
関連プロジェクト
- ショールーム案内ロボット犬 · 来場者UIと運用保守コンソール:四足歩行案内ロボット用のタブレット来場者UI(3D点群追従、案内ポイントでの解説、フロアをまたぐ階段ナビゲーション)と運用保守コンソール(マップ、ポイント、ルート編集)で、ロボットのボード上に導入・稼働しています。
- ヒューマノイド案内ロボットコンソール:G1ヒューマノイド案内ロボット用のウェブコンソールです。遠隔操作、リアルタイムのマッピングとナビゲーション、顔認識による挨拶、案内ルートとポイント、音声、ワンクリック自己診断を1つの画面に統合しています。
- 四足歩行ロボット / UGV / ドローン用センサーペイロード設計:OEMモデルと公式カラーに合わせ、B2四足歩行ロボット、Husky UGV、M350ドローンなど向けに一体型センサーペイロードを設計します。筐体はボディに沿わせて重心バランスを取り、バッテリーとケーブルは内部に収め、分解図とレンダリングも提供します。
よくある質問
- ロボット犬の二次開発の費用はどのくらいですか?
- プロジェクトごとにお見積もりします。費用は、プラットフォーム、追加するセンサーとコンピューティング、アルゴリズムとソフトウェアの範囲、数量によって決まります。オンラインコンフィギュレーターでプラットフォームと部品を選び、ワンクリックでお問い合わせいただけます。
- Unitree Go2は二次開発が可能ですか?
- Go2 EDUは開発インターフェースが公開されており、二次開発に適しています。他のエディションは仕様が異なるため、選定時にお客様のニーズに合ったものを確認します。
- ソースコードは引き渡してもらえますか?
- 契約内容に応じて、ソースコード、導入ドキュメント、トレーニングを提供するか、継続サポート付きの完成システムとして納品します。
プロジェクトについてお聞かせください
プラットフォーム、必要なセンサー、用途をお送りください。ペイロード設計、重量・電力の配分、お見積もりをご返信します。
営業:Li Zhongpan · +86 186 0689 5919(WeChat) · lizhongpan@yuanzhirobot.com
技術:Mo Yuncong · +86 192 6342 5759 · 2211955800@qq.com
所在地:Room B602, Hetu Park, No. 500 Shunqing Road, Songjiang, Shanghai 201615, China