Solutions › Intégration de charges utiles et d'autonomie pour UGV
UGV : intégration de charges utiles et d'autonomie
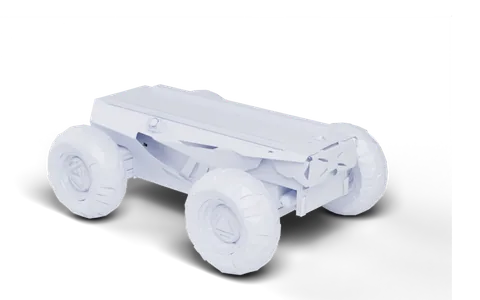
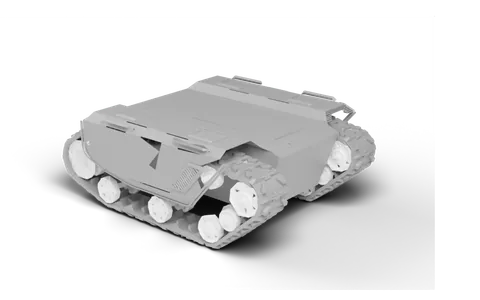
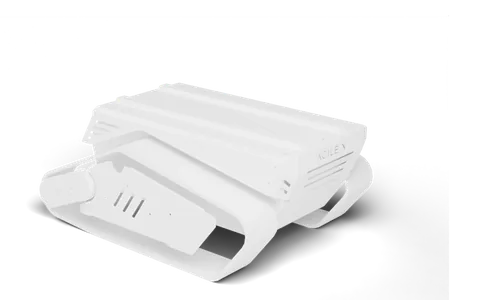
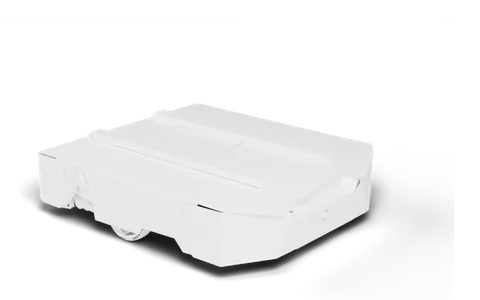
Les châssis UGV portent davantage et offrent de la place pour plusieurs capteurs et un calcul conséquent. Nous réalisons le cadre de capteurs, le faisceau et l'alimentation, puis installons le logiciel de navigation et de mission.
Nos activités
- Châssis et capots de capteurs : LiDAR multifaisceaux, radar 4D, caméras de profondeur, cap RTK double antenne
- Alimentation et réseau : DC-DC, UPS, PoE, commutateurs durcis, synchronisation temporelle
- Autonomie : cartographie, localisation, planification de trajectoire, évitement d'obstacles, fusion RTK en extérieur
- Outils : modules de tonte, de déneigement et de ramassage des feuilles à changement rapide (CAO paramétrique et simulation)
Plateformes
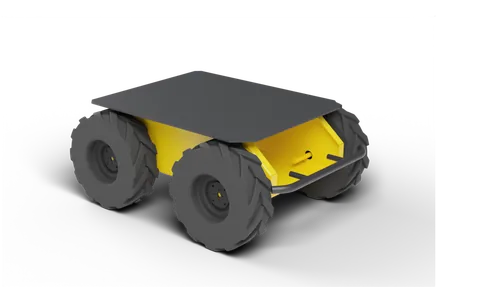
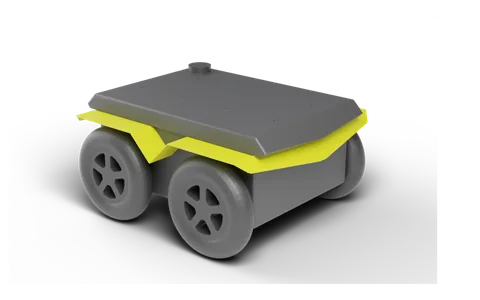
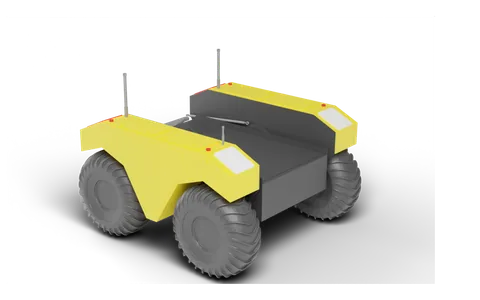
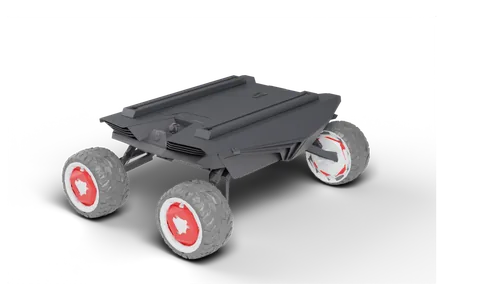
Projets associés
- Conception de charges utiles de capteurs pour robots quadrupèdes / UGV / drones : à partir des modèles constructeurs et des couleurs officielles, nous concevons des charges utiles de capteurs intégrées pour les robots quadrupèdes B2, les UGV Husky, les drones M350 et bien d'autres : boîtiers épousant le corps, centre de gravité équilibré, batteries et câbles acheminés à l'intérieur, avec vues éclatées et rendus.
- Robot agricole multifonction · Modélisation paramétrique et simulation MuJoCo : un châssis unique avec modules avant à changement rapide pour la tonte, le déneigement et le ramassage des feuilles, entièrement modélisé sous CadQuery (des centaines de pièces, avec vues éclatées d'assemblage) et simulé dans MuJoCo pour la tonte en couverture totale, l'évitement d'obstacles, l'auto-récupération, le changement de module et l'amarrage automatique.
FAQ
- En quoi une charge utile pour UGV diffère-t-elle d'une charge utile pour chien robot ?
- Les UGV emportent des LiDAR plus lourds et des calculateurs plus puissants ; les chiens robots exigent une maîtrise stricte du poids et du dégagement des pattes, mais évoluent sur des terrains plus accidentés.
Parlez-nous de votre projet
Indiquez la plateforme, les capteurs souhaités et le cas d'usage. Nous vous répondons avec une conception de charge utile, un bilan de poids et de puissance, et un devis.
Ventes : Li Zhongpan · +86 186 0689 5919 (WeChat) · lizhongpan@yuanzhirobot.com
Ingénierie : Mo Yuncong · +86 192 6342 5759 · 2211955800@qq.com
Adresse : Room B602, Hetu Park, No. 500 Shunqing Road, Songjiang, Shanghai 201615, China