Développement secondaire de chiens robots
Le développement secondaire ajoute au robot du constructeur les fonctions dont votre cas d'usage a besoin. Nous livrons généralement ensemble le matériel de charge utile, les algorithmes et le logiciel applicatif, sous la forme d'un système qui fonctionne sur site.
Réalisations types
- Ajout de LiDAR, caméras de profondeur, nacelles et RTK — pilotes, calibration, synchronisation temporelle
- Cartographie LiDAR SLAM, relocalisation, navigation point à point, escaliers et sites multi-étages
- Missions d'inspection : points de passage et parcours, plannings, lecture de manomètres, mesure thermique, détection de gaz, imagerie acoustique
- Reconnaissance : personnes, véhicules, feu et fumée, corps étrangers — modèles d'apprentissage profond déployés sur Jetson et autres calculateurs embarqués
- Interface visiteur sur tablette, console web et back-office d'exploitation, supervision à distance via 5G ou radio maillée
- Visites guidées : arrêts, interaction vocale, accueil par reconnaissance faciale
Processus
Besoins et sélection en ligne → conception et revue → usinage, prototypage et approvisionnement → assemblage et intégration → déploiement et tests des algorithmes → réception sur site et formation.
Plateformes
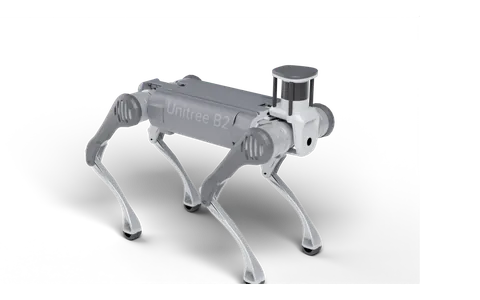
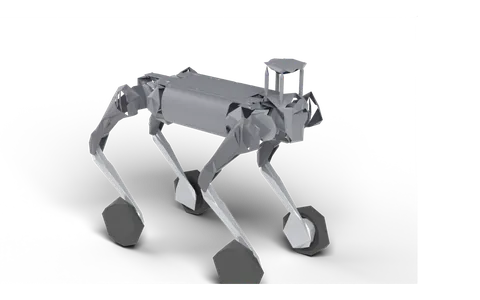
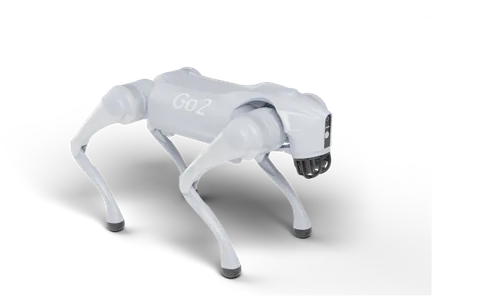
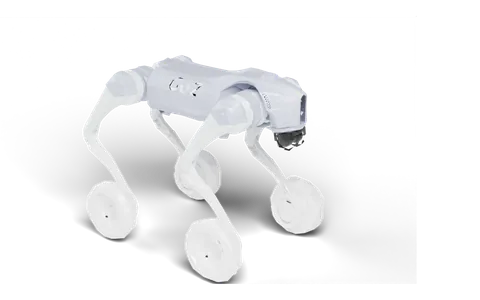
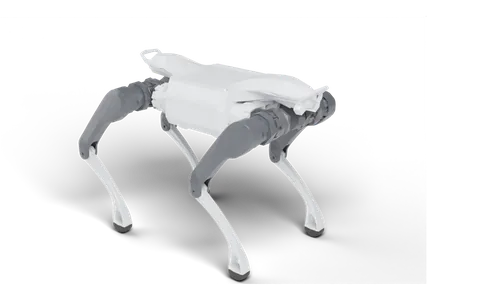
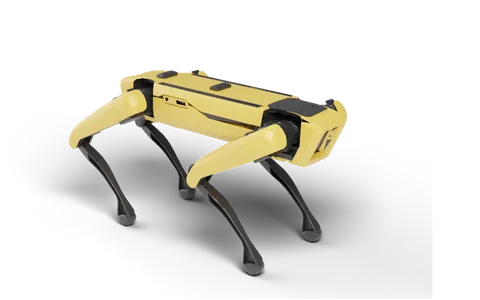
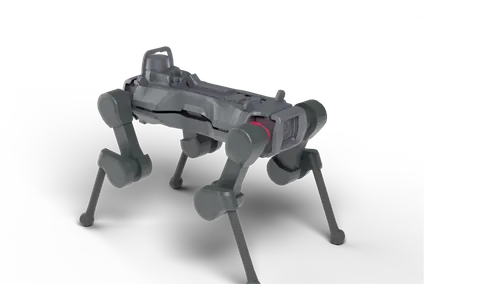
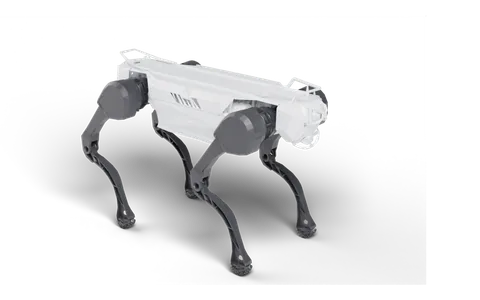
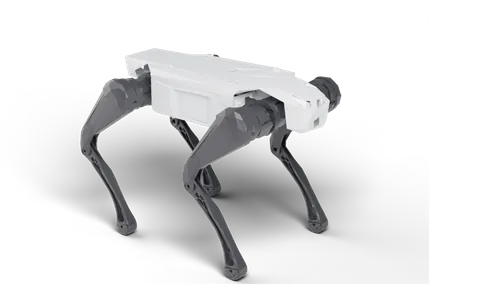
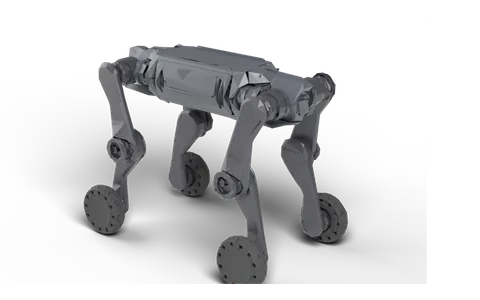
Projets associés
- Chien robot guide de showroom · Interface visiteur et console d'exploitation et maintenance : interface visiteur sur tablette pour un robot quadrupède guide (suivi par nuage de points 3D, narration aux arrêts, navigation entre étages par les escaliers) et une console d'exploitation et maintenance (carte, points, édition de parcours), déployées et en fonctionnement sur la carte embarquée du robot.
- Console de robot guide humanoïde : console web pour le robot guide humanoïde G1, réunissant dans une seule interface la télécommande, la cartographie et la navigation en direct, l'accueil par reconnaissance faciale, les parcours et points de visite, la voix et l'autotest en un clic.
- Conception de charges utiles de capteurs pour robots quadrupèdes / UGV / drones : à partir des modèles constructeurs et des couleurs officielles, nous concevons des charges utiles de capteurs intégrées pour les robots quadrupèdes B2, les UGV Husky, les drones M350 et bien d'autres : boîtiers épousant le corps, centre de gravité équilibré, batteries et câbles acheminés à l'intérieur, avec vues éclatées et rendus.
FAQ
- Combien coûte le développement secondaire d'un chien robot ?
- Le devis est établi par projet, en fonction de la plateforme, des capteurs et du calcul ajoutés, du périmètre algorithmique et logiciel, et de la quantité. Choisissez une plateforme et des composants dans notre configurateur en ligne et envoyez une demande en un clic.
- Peut-on développer davantage le Unitree Go2 ?
- Le Go2 EDU expose des interfaces de développement et se prête au développement secondaire ; les autres versions diffèrent, et nous confirmons celle qui convient à vos besoins lors de la sélection.
- Fournissez-vous le code source ?
- Selon les termes du contrat : code source, documentation de déploiement et formation, ou système clé en main avec support continu.
Parlez-nous de votre projet
Indiquez la plateforme, les capteurs souhaités et le cas d'usage. Nous vous répondons avec une conception de charge utile, un bilan de poids et de puissance, et un devis.
Ventes : Li Zhongpan · +86 186 0689 5919 (WeChat) · lizhongpan@yuanzhirobot.com
Ingénierie : Mo Yuncong · +86 192 6342 5759 · 2211955800@qq.com
Adresse : Room B602, Hetu Park, No. 500 Shunqing Road, Songjiang, Shanghai 201615, China